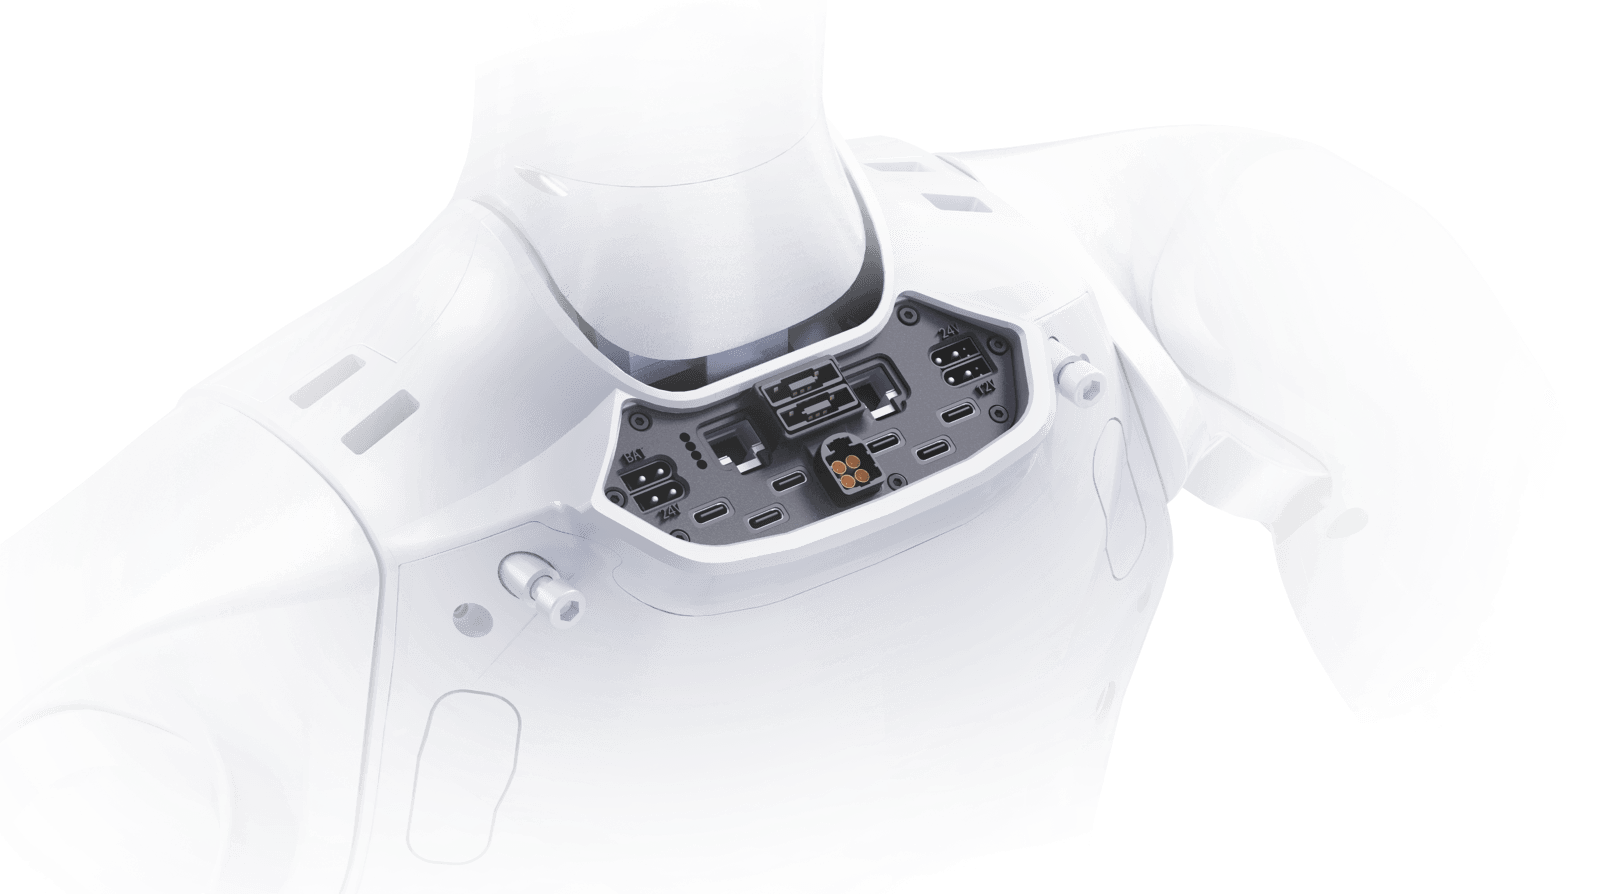
01 / DUAL-ARM CONTROL
片腕7軸、両腕で作業を分担。
双腕それぞれ7自由度。力制御と組み合わせ、把持・仕分け・部品操作などの動作を用途ごとに評価できます。
末端効果器は構成により選択。全機種に標準装備されるわけではありません。

UNITREE / INDUSTRIAL MOBILE MANIPULATOR
産業現場で、
「運ぶ」と「扱う」を一台に。
7自由度の双腕、昇降する上体、開発に開かれたプラットフォーム。固定式の精密作業から移動型のピッキング・搬送まで、用途に合わせて構成を選べる産業向けH2-D。
実機構成・対応機能・納期・国内サポートは、用途と選択した型番により個別確認となります。
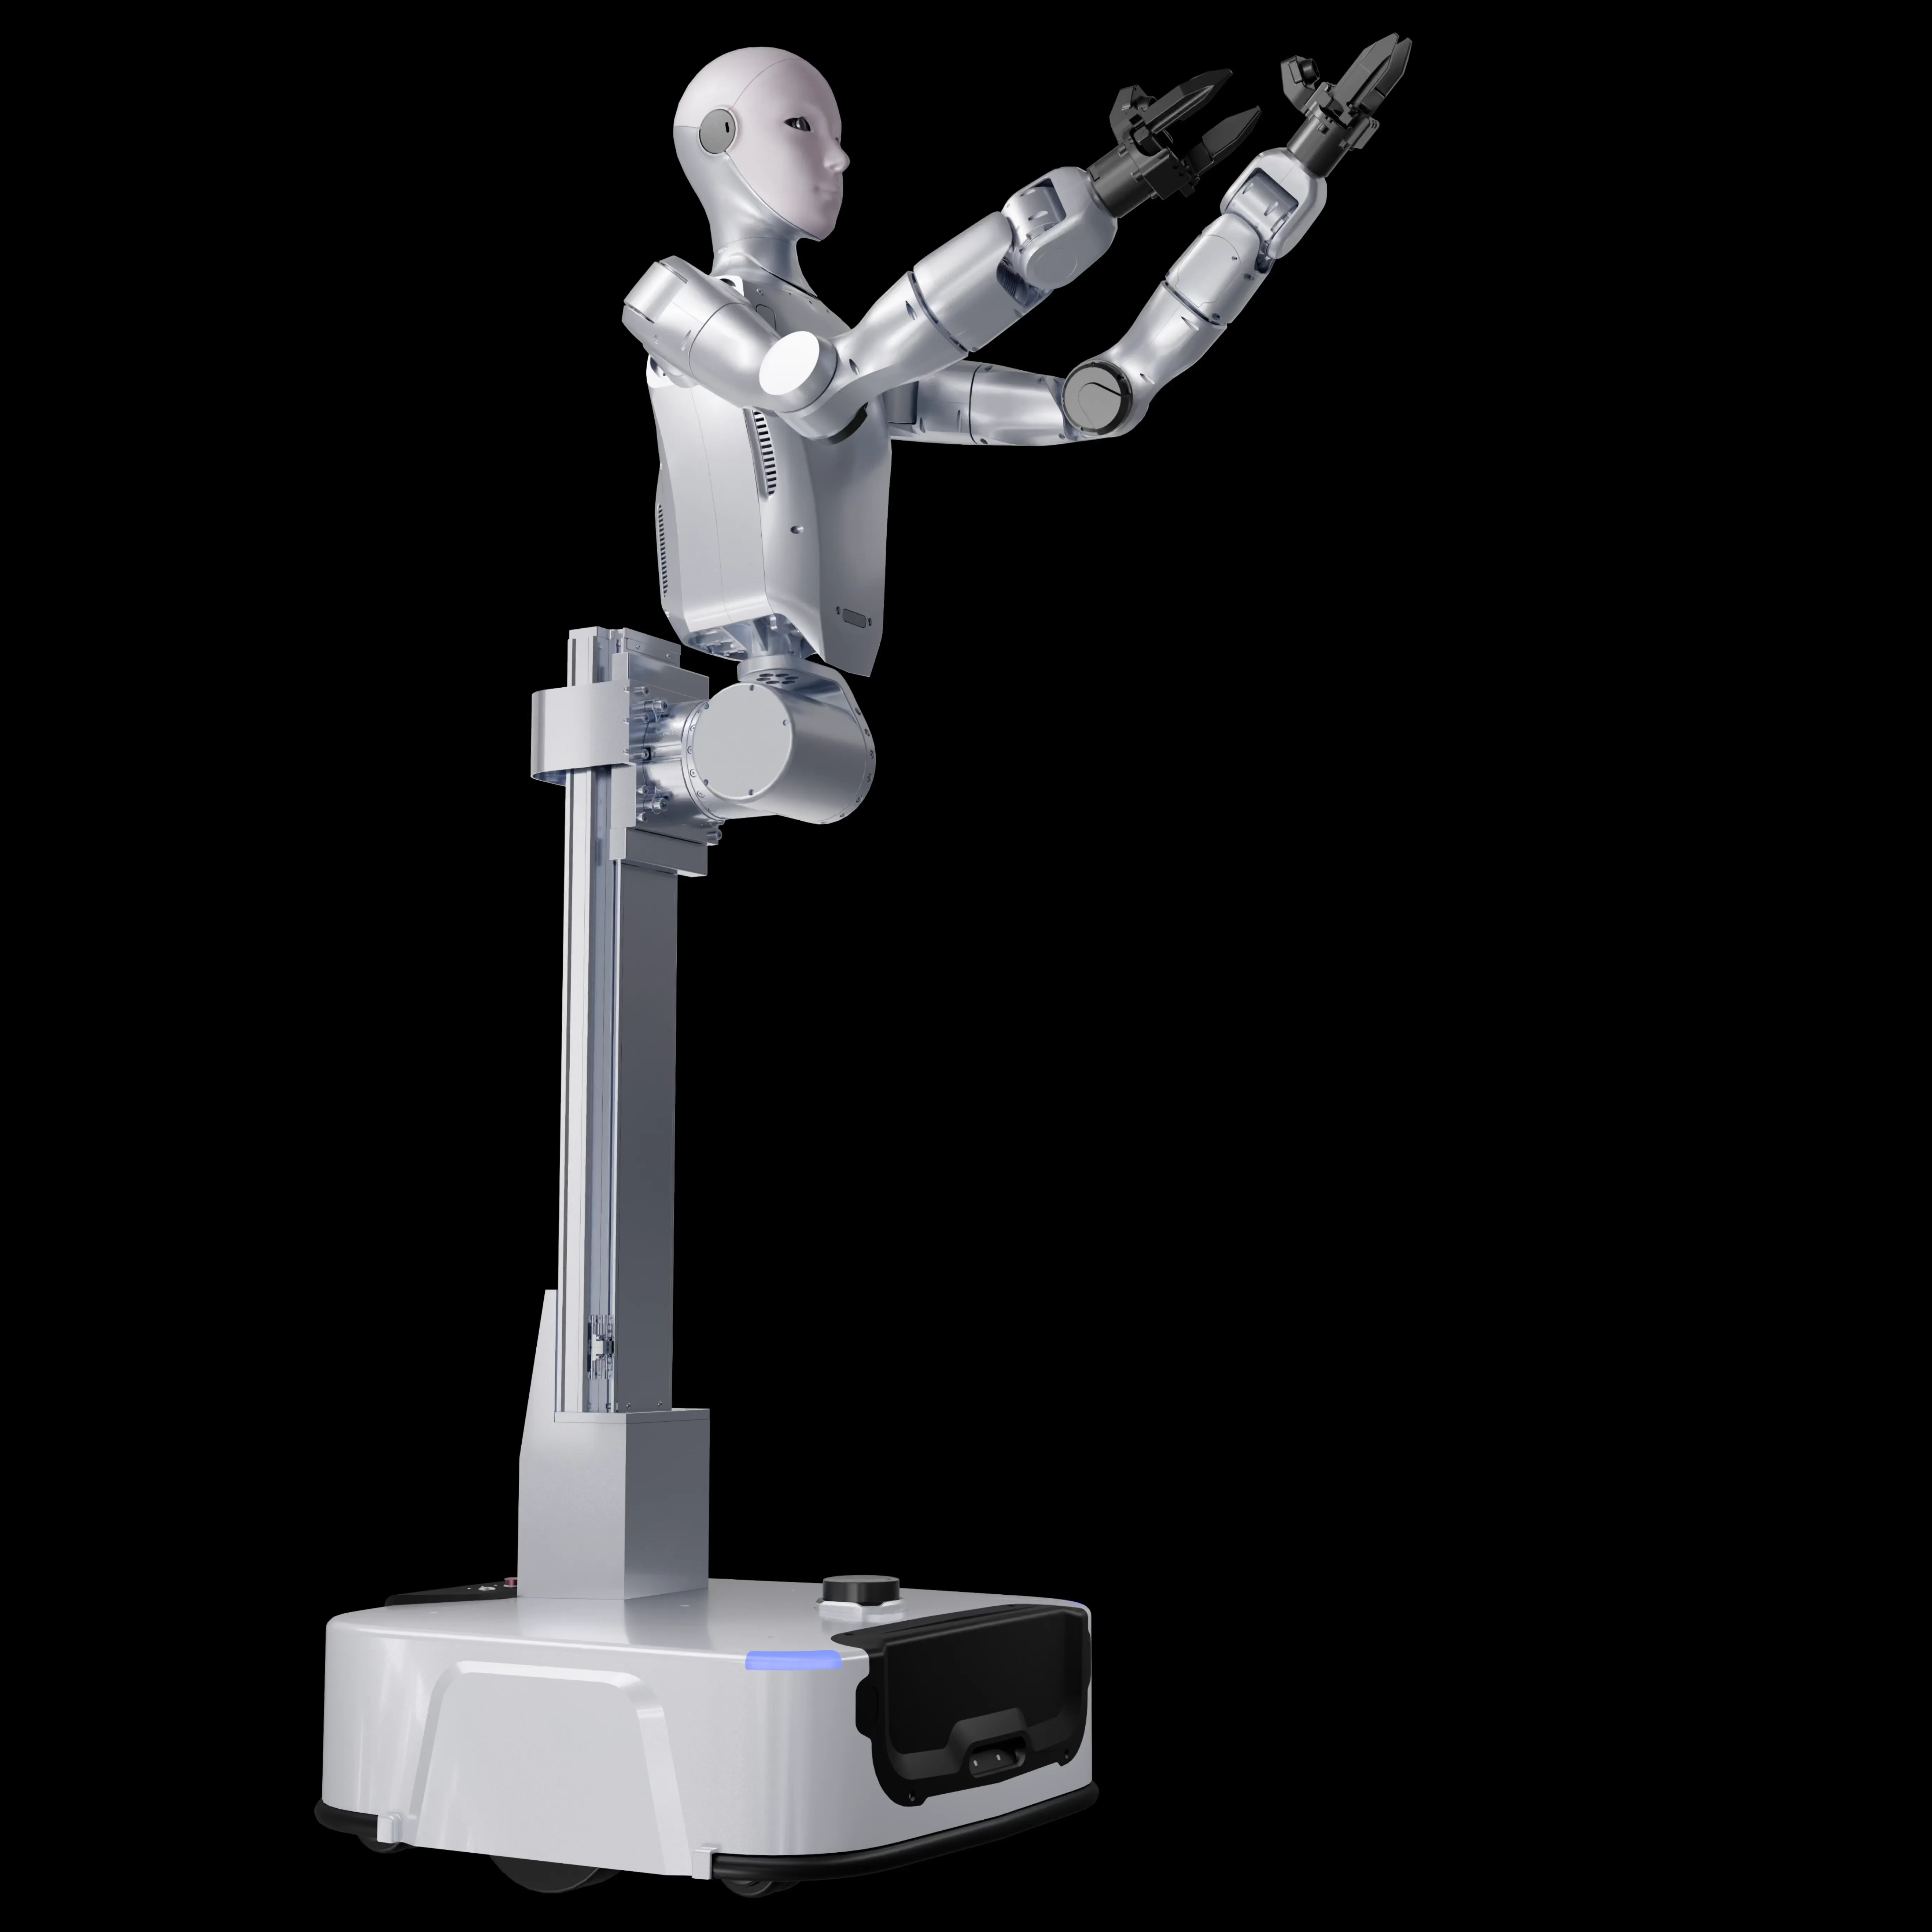
出典:Unitree H2-D 公式仕様 ↗。負荷・速度・可動域は構成と試験条件によります。
01 / CORE CAPABILITIES
H2-Dの設計ポイントは、作業空間とモビリティ、そして開発者が介入できる仕組みにあります。
双腕それぞれ7自由度。力制御と組み合わせ、把持・仕分け・部品操作などの動作を用途ごとに評価できます。
末端効果器は構成により選択。全機種に標準装備されるわけではありません。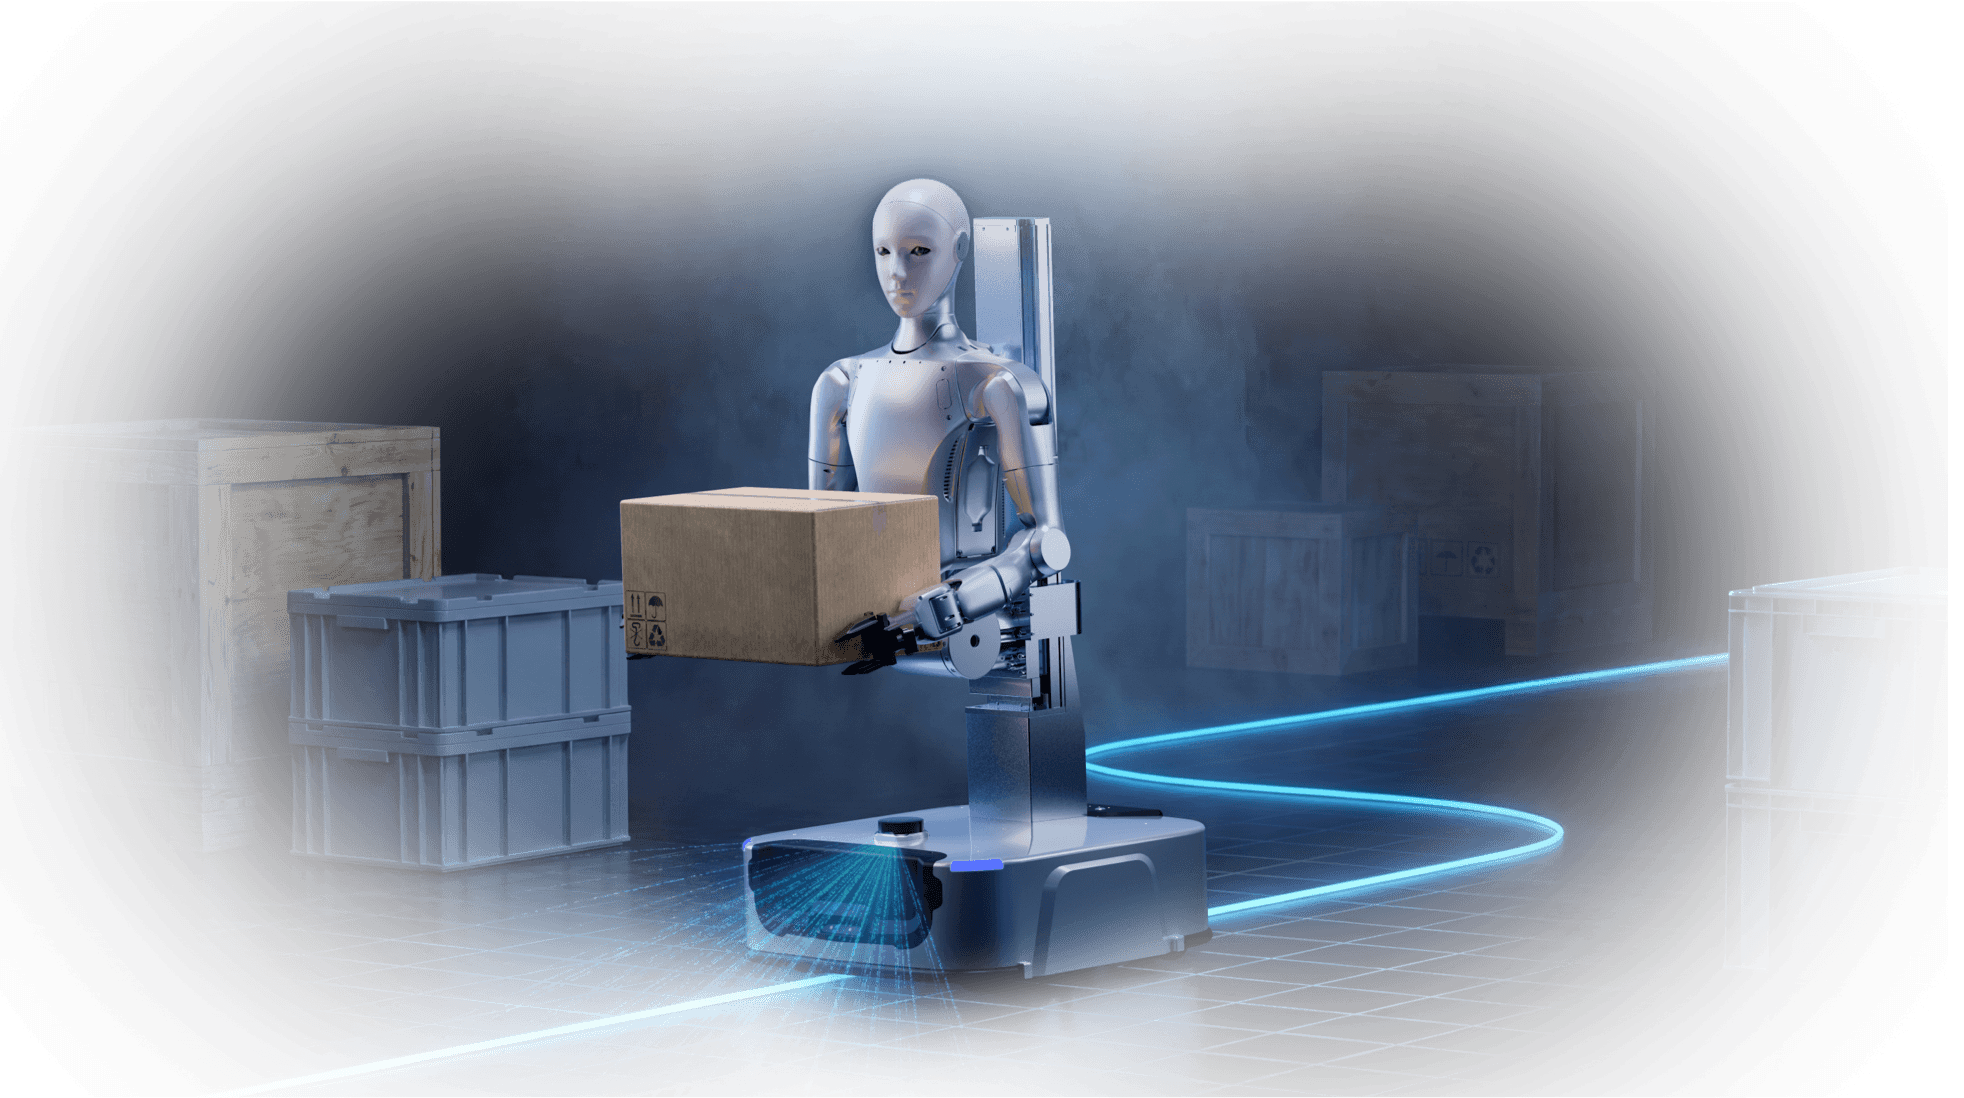
上下動と上体姿勢を活かし、床面から高さ方向まで作業領域を広げます。移動ベースはFlagshipの構成です。
一部の作業範囲はメーカー例示。実際の動作は姿勢・設備で確認します。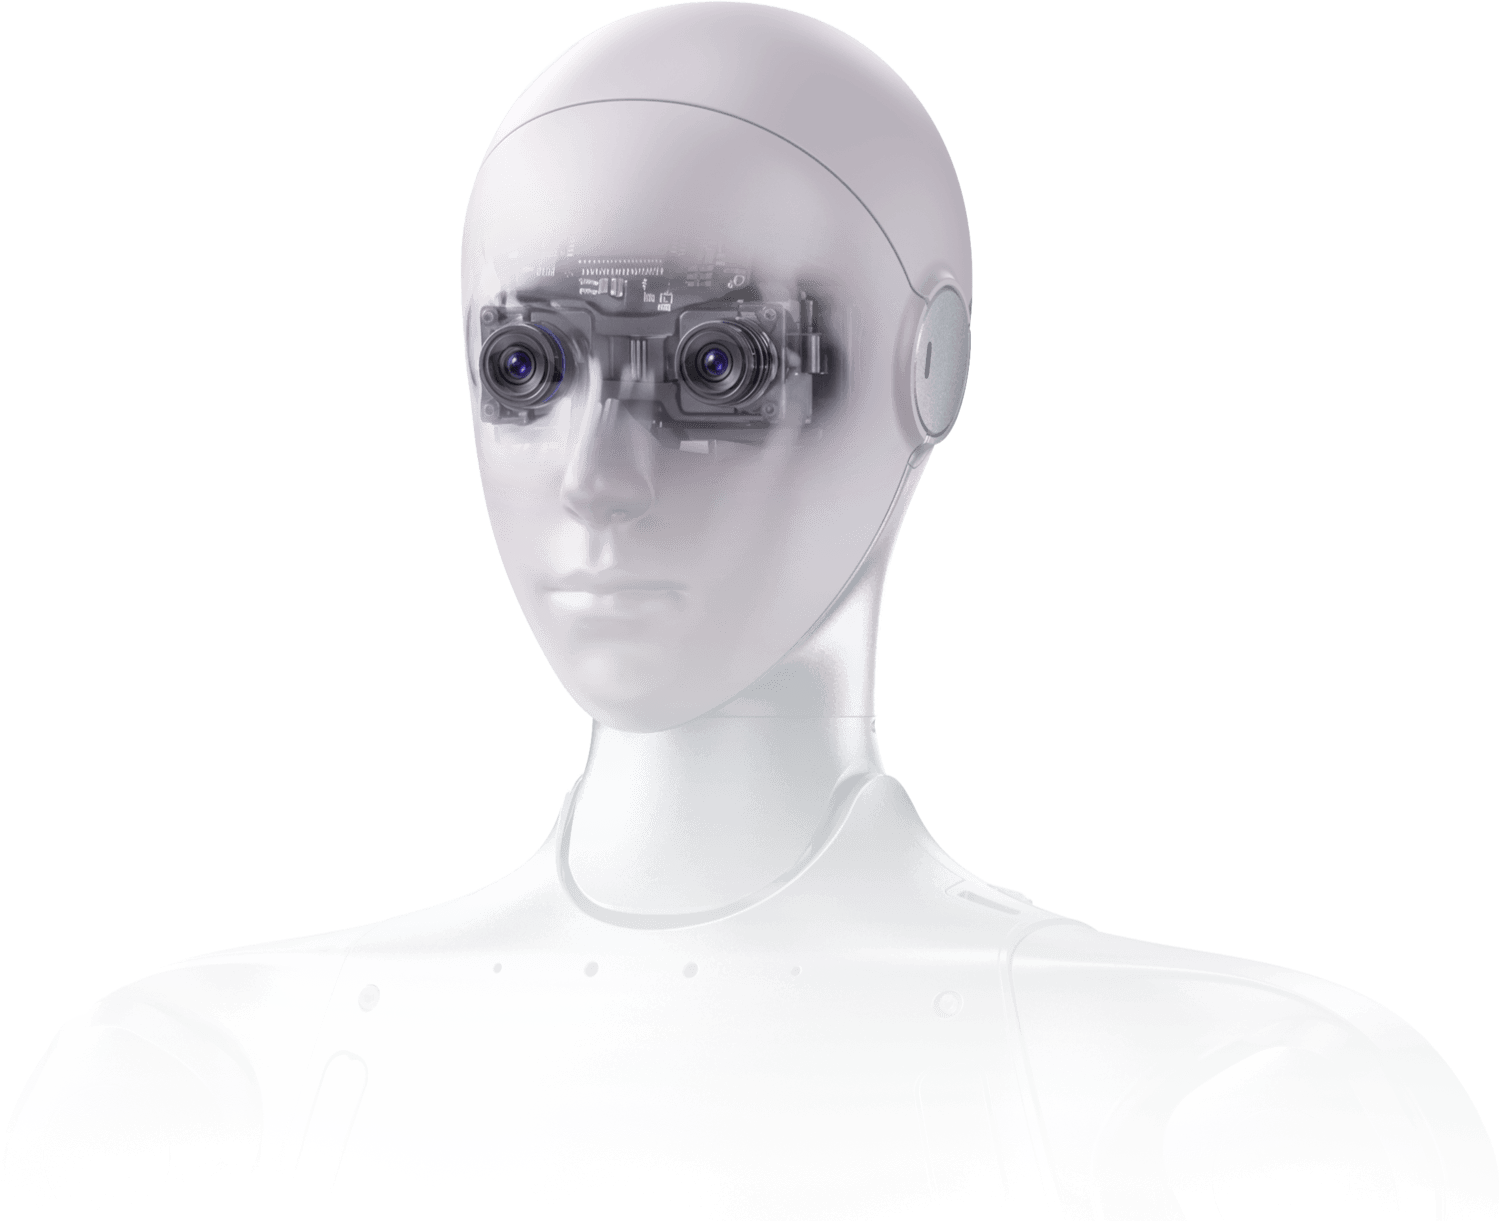
頭部広角双眼カメラや手首カメラを搭載。SDK/APIとナビゲーション環境を活かして認識から操作まで検証できます。
利用できるAPI・ソフトウェアは提供バージョンと注文構成に依存します。02 / USE CASES
写真はUnitreeが紹介する用途イメージです。顧客導入実績や稼働成果を示すものではありません。
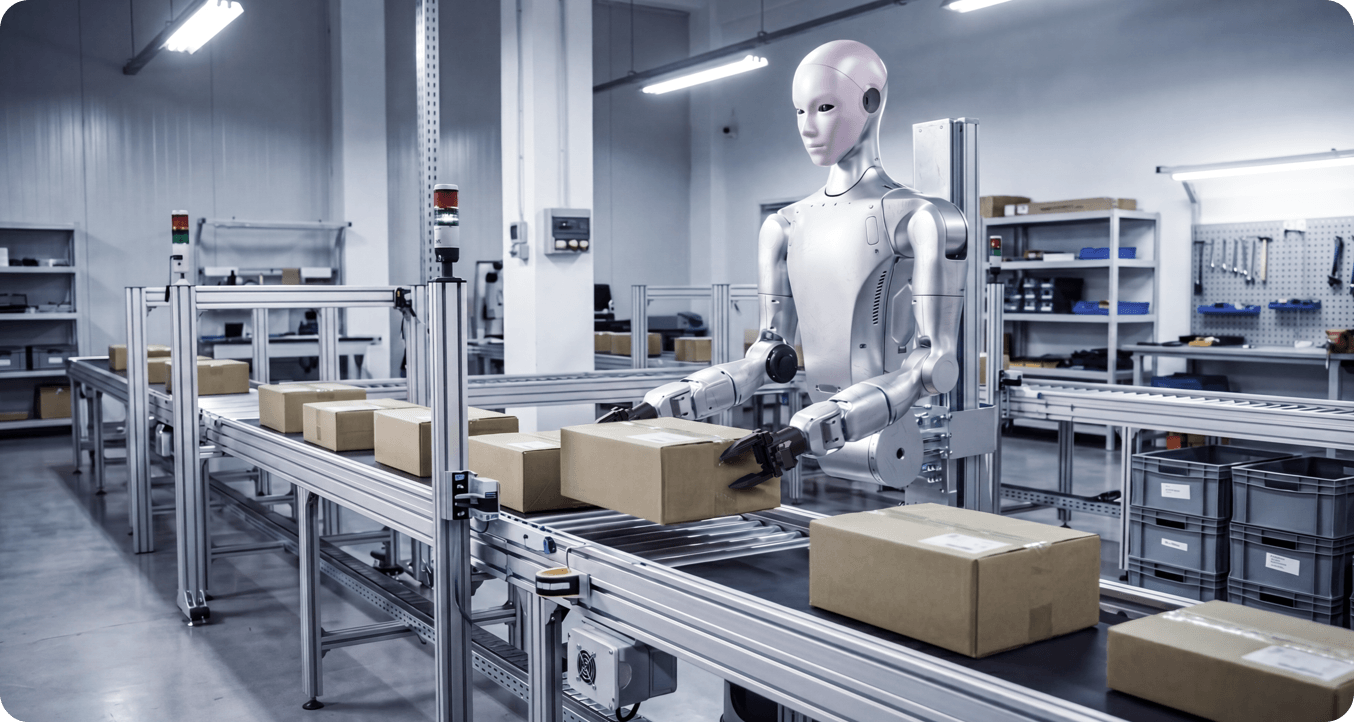
ベルトコンベアや作業台で対象物を把持・移載するタスクをPoC化。物体認識と把持成功率の確認から始めます。
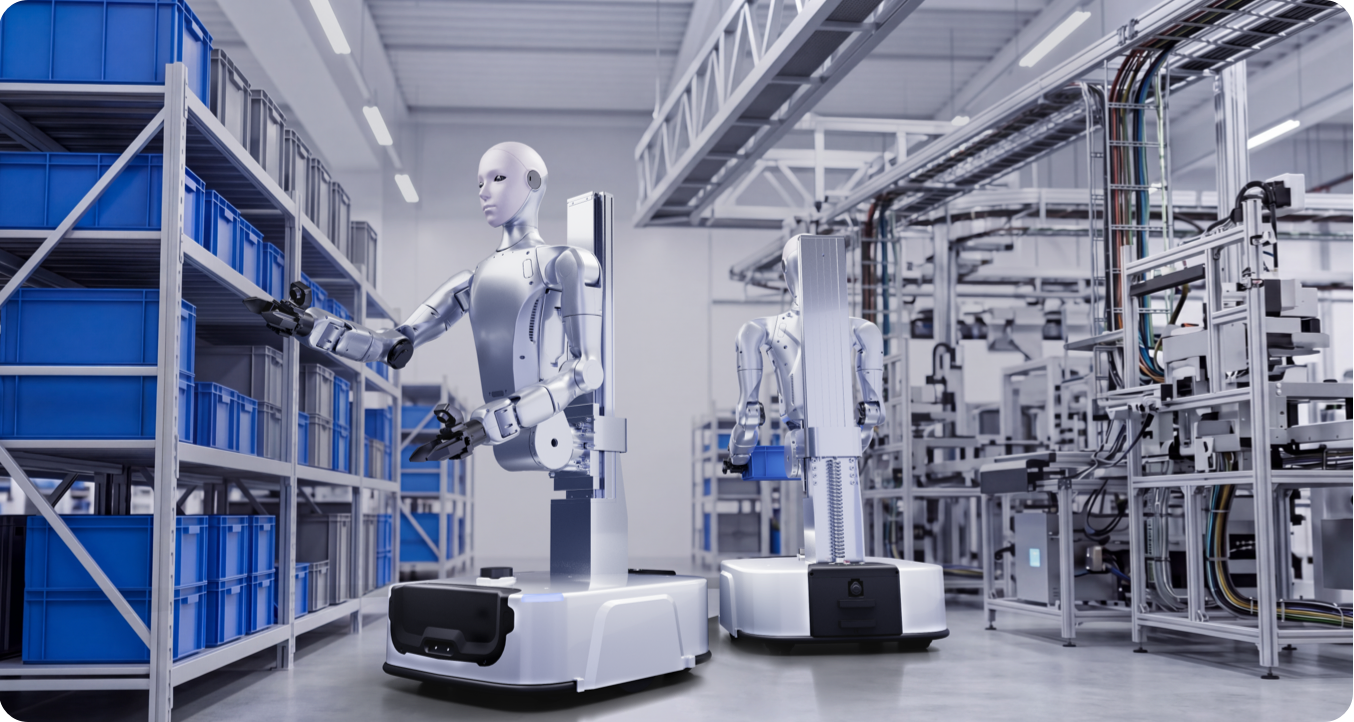
Flagshipの移動ベースを使った棚間搬送や作業点移動。通路幅・障害物・安全停止条件を先に検証します。
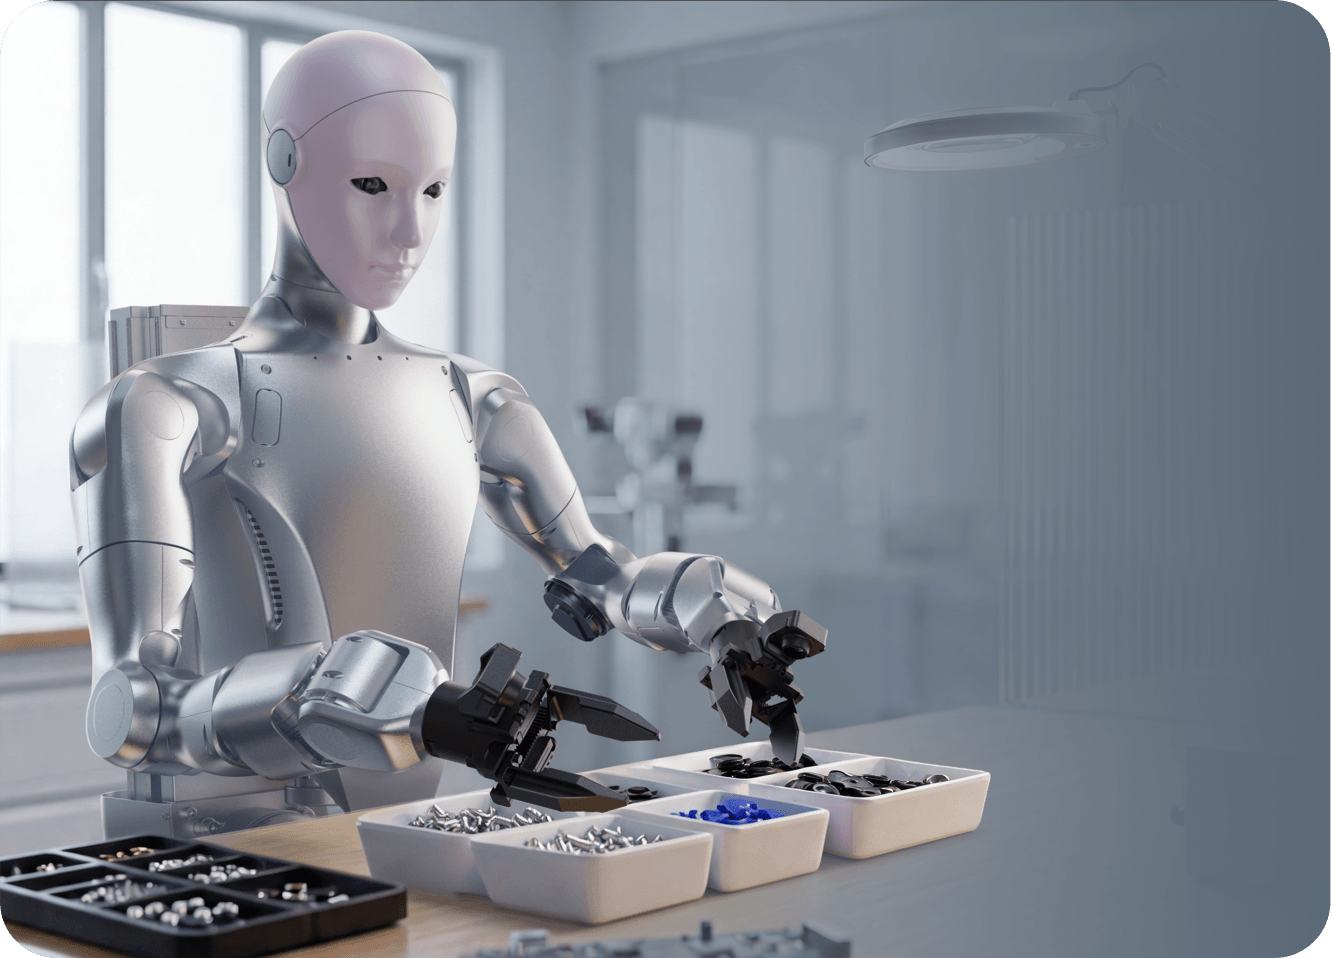
手先と力制御を組み合わせ、治具や部品に合わせた操作を評価。実装可否はハンド選択と実機試験によります。
03 / CONFIGURATION
同じH2-Dでも、ベースの仕様が運用計画を変えます。移動能力を必要とするかが最初の選択です。
固定拠点の双腕作業、研究設備や治具の前での操作評価に。
19 DoF移動しながらの把持・搬送、複数の作業点をつなぐ実証に。
20 DoF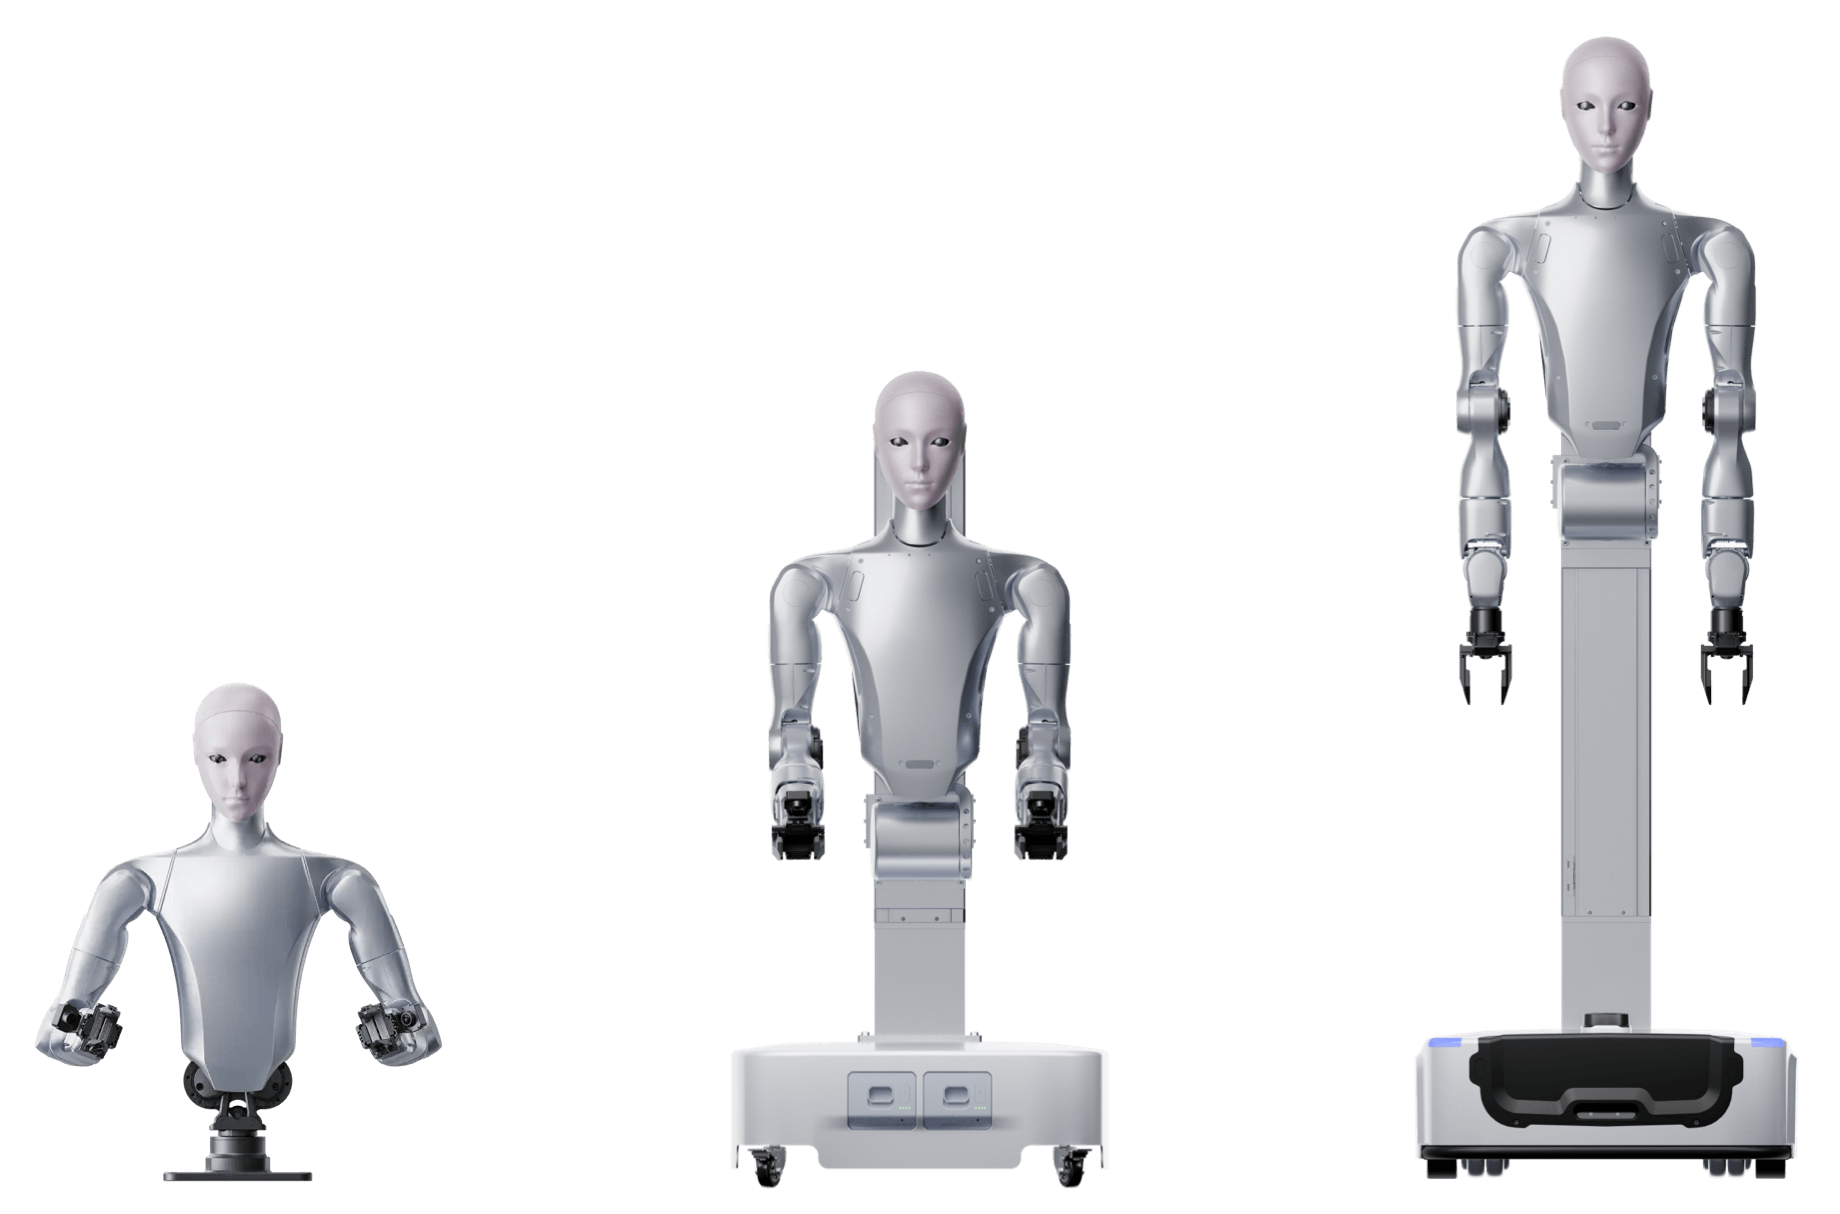
PLATFORM CHOICES
メーカー資料にはH2系列の複数のベース形態が掲載されています。図はシリーズの参考画像であり、H2-Dの販売SKUをすべて表すものではありません。
仕様比較を確認する ↘04 / MANUFACTURER PARAMETERS
2026年10月30日時点で確認したUnitree公式の公表値。オプション、開発対応、納期はSKUと契約時に確定します。
| 項目 | H2-D Standard | H2-D Flagship |
|---|---|---|
| 全身自由度(末端除く) | 19 | 20 |
| 両腕 | 各7 DoF | 各7 DoF |
| 片腕最大可搬 | 定格約7kg/ピーク約15kg | 定格約7kg/ピーク約15kg |
| 最小本体寸法 | 1200 × 576 × 620 mm | 1200 × 576 × 620 mm |
| 最大本体寸法 | 1700 × 576 × 620 mm | 1700 × 576 × 620 mm |
| バッテリー込み重量 | 約135kg | 約135kg |
| 昇降距離・速度 | 0.5m・最大200mm/s | 0.5m・最大200mm/s |
| 腕のリーチ(2指把持) | 約0.62m | 約0.62m |
| 腰部ピッチ | 0~115° | 0~115° |
| ベース・移動機能 | 固定式(自走速度なし) | 車輪式・最大約1.5m/s |
| 車体センシング | 移動底盤用装備なし | LiDAR・深度カメラ・接触・超音波 |
| 視覚・手首カメラ | 双眼カメラ×1・手首HD×2 | 双眼カメラ×1・手首HD×2 |
| 基本計算 | i5+i7(機能/開発用) | i5+i7(機能/開発用) |
| バッテリー | 48V 18Ah(864Wh) | 48V 30Ah(1.44kWh) |
| 運転時間(公表) | 直接給電による連続稼働 | 交換式電池・自動充電で約5h |
| 末端効果器(選択) | 2指グリッパー/3指・5指ハンド等 | 2指グリッパー/3指・5指ハンド等 |
| SDK/APIによる二次開発 | 対応(提供範囲要確認) | 対応(提供範囲要確認) |
| メーカー掲載保証 | 12か月 | 12か月 |
| 日本向け価格・納期・保守 | 個別見積・条件確認 | 個別見積・条件確認 |
出典:Unitree H2-D 公式仕様 ↗。最大可搬重量は姿勢・腕の伸長状態で変わります。メーカー掲載保証はAirAdmin8の国内契約保証を意味しません。記載の一部機能は開発中または順次提供されます。
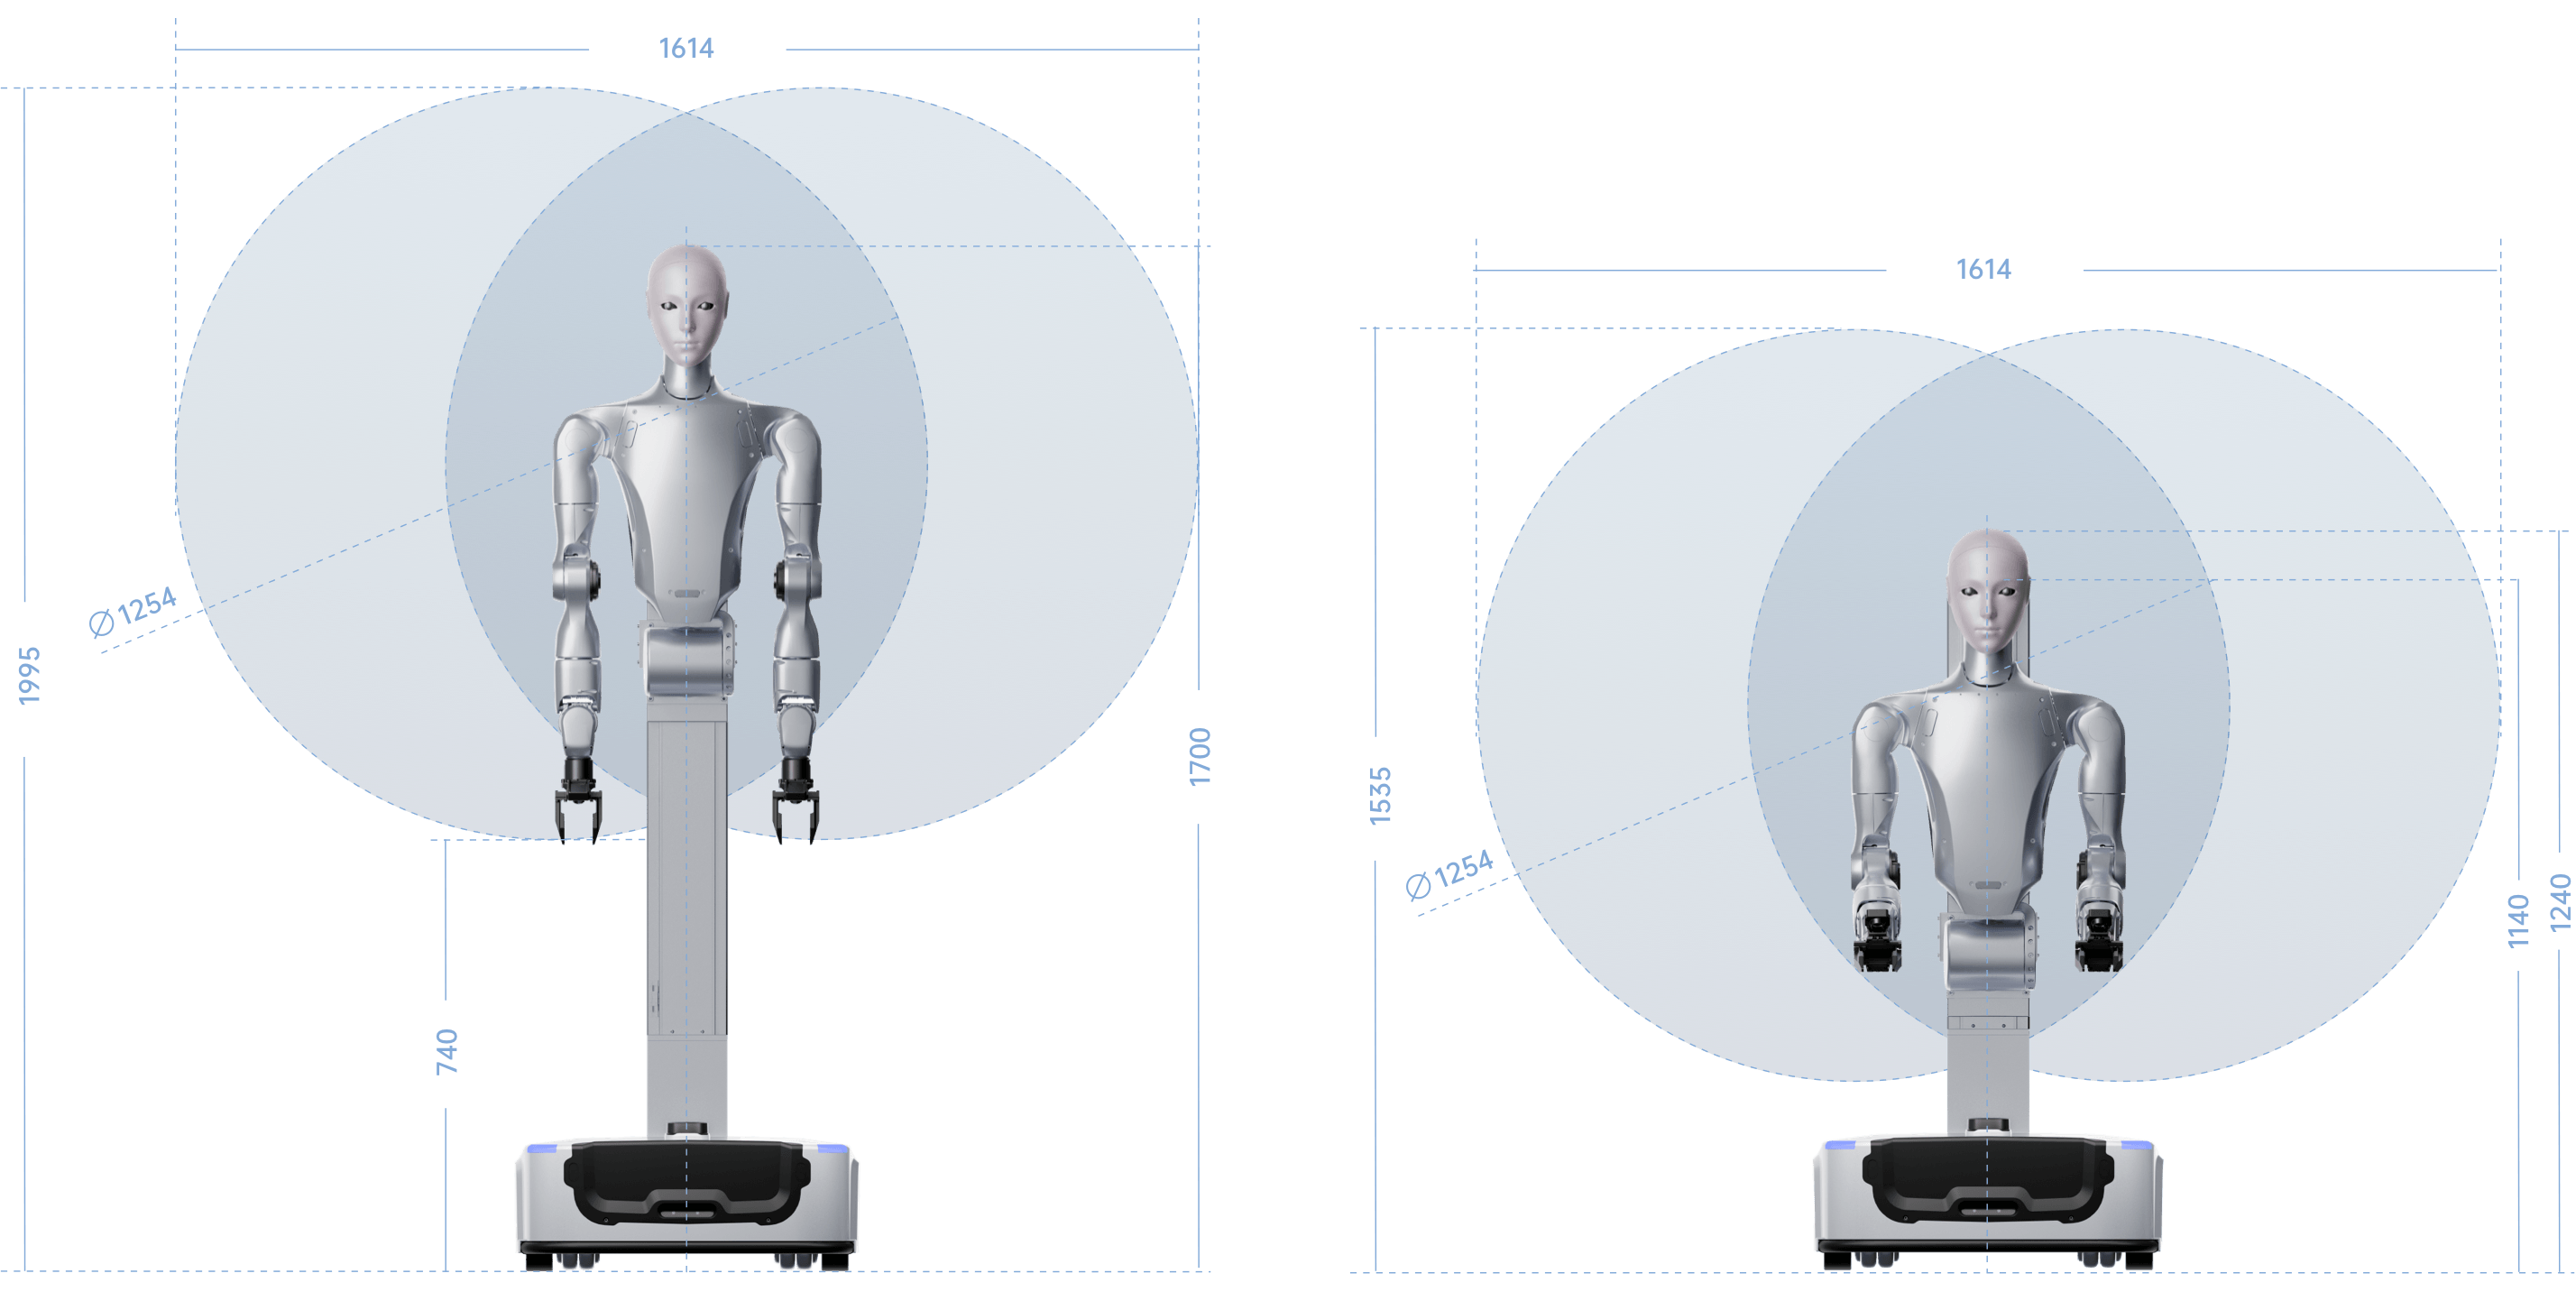
上下方向と手の届く範囲を事前検討
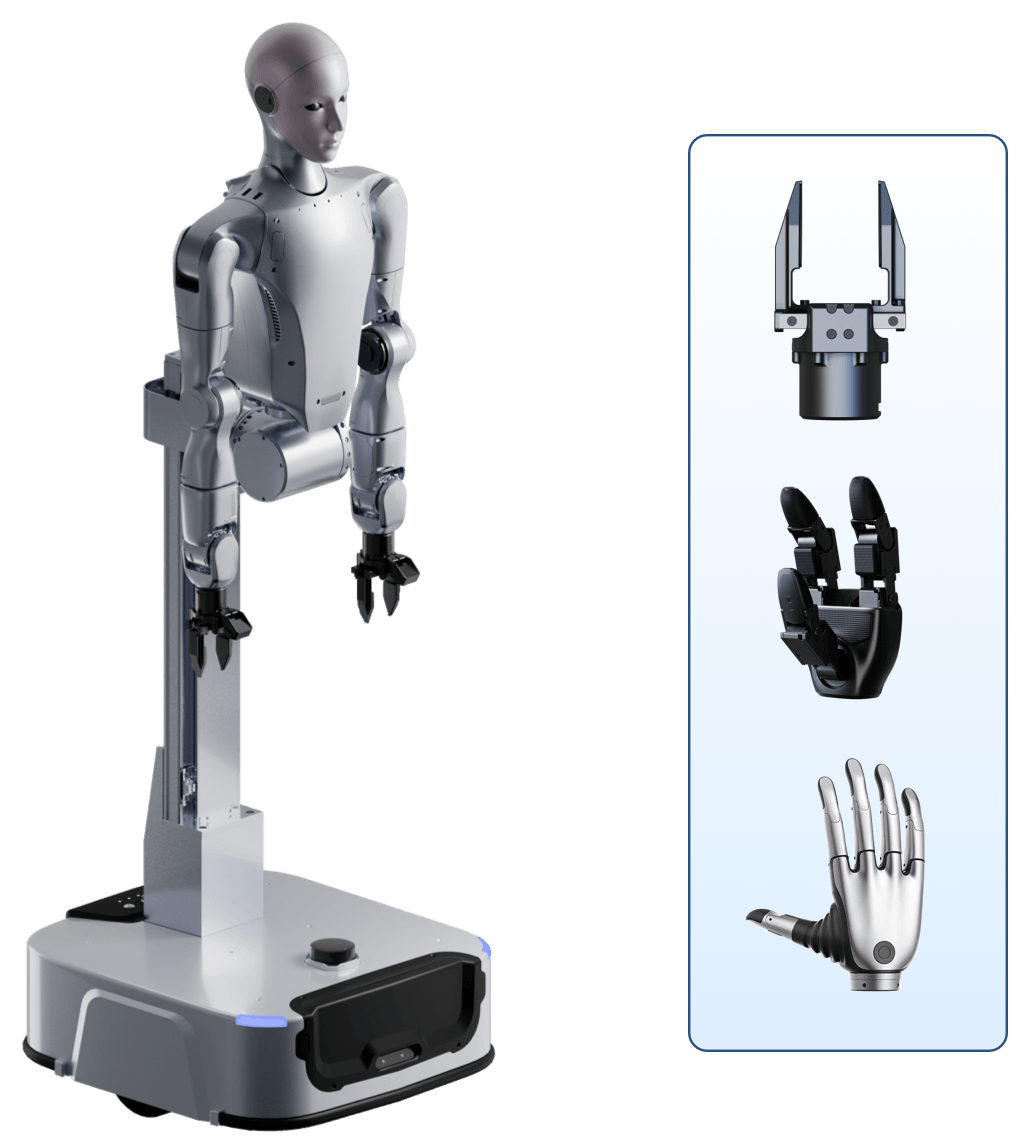
把持対象に合う末端効果器を選択
05 / RESEARCH & DEVELOPMENT
開発対応の「有無」だけではなく、制御対象、センサー取得、ナビゲーション、評価環境の確認が必要です。
頭部・手首カメラを活用した認識と双腕操作の検証。機器構成と取得できるデータ形式を確認します。
Flagshipのベースとナビゲーションスタックを利用した移動操作。通路、マップ、障害物安全条件が重要です。
把持成功率、サイクルタイム、停止条件などを測り、学習・制御・設備条件を反復して調整します。
研究・学習・シミュレーションの連携はモデル・SDKの提供範囲によります。
OFFICIAL PRODUCT MOTION
共有ドライブに保存されたUnitree素材を使用。映像はデモ例であり、すべての動作が購入構成の標準機能として提供されることを保証するものではありません。
メーカー原本を見る ↗06 / PROCUREMENT CHECK
「使えそう」から「検収できる」へ。初期相談では4項目を一緒に整理します。
ワーク寸法・重量・把持姿勢、作業頻度、許容落下リスク。
固定/移動、段差、通路幅、作業高と障害物。
SDK/API、センサー、学習モデル、通信や安全停止。
正式SKU、オプション、納期、国内保守・導入支援の範囲。
07 / FAQ
H2-Dは双腕操作と固定/車輪ベースの産業利用を想定したプラットフォームです。H2は双足歩行型の人形ロボットで、歩行方式も主な導入判断も異なります。
同じではありません。公式の公表値ではH2-D Standardは固定式ベース、H2-D Flagshipは車輪式移動ベースで最高速度約1.5m/sです。購入時は正式SKUと移動機能を再確認します。
約7kgはメーカー掲載の定格可搬値で、最大ピークは約15kgです。腕の伸長、姿勢、エンドエフェクター、操作速度等により安全に扱える重量は異なります。
メーカーは二次開発対応を案内していますが、ハンドは選択式で、提供SDK/APIや高性能演算モジュールの範囲も構成によります。開発要件を整理してからお見積りします。
正式な標準/Flagship構成、末端効果器、数量、設置場所、輸入・検収・保守条件を確認して個別にご案内します。メーカーの海外掲載条件を国内販売保証として自動適用しません。
NEXT STEP / UNITREE H2-D
モデル選択から双腕の評価、移動環境、導入条件まで。具体的なタスクを起点にご相談ください。
安全距離や運用環境の確認が必要な産業用機体です。価格・納期・SDK・保証は正式な個別条件で確定します。