31DoF
全身31自由度
脚6軸×2、腕7軸×2、腰3軸、頭部2軸。全身運動と多関節協調の検討基盤。


UNITREE ROBOTICS / FULL-SIZE HUMANOID
人に近い動きで、
研究の可能性を広げる。
全身31自由度、約182cmのフルサイズヒューマノイド。人型の運動表現から視覚・音声インタラクションまで。用途に応じて標準版または二次開発対応のH2 EDUを選定できます。
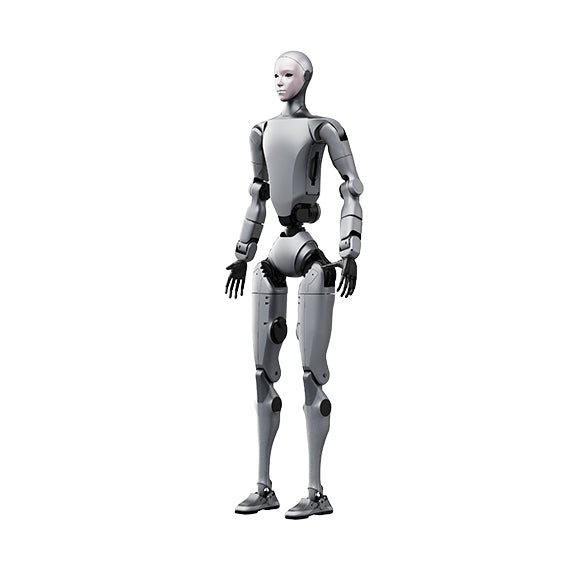 H2 / UNITREE
仕様・画像出典:Unitree H2 公式 ↗。メーカー公表値。製品構成により条件が異なります。
01 / H2 CAPABILITIES
運動研究から人間との対話まで、公式仕様に基づいて可能性を整理します。デモ映像での動きは、納入機体の標準機能を保証するものではありません。
脚6軸×2、腕7軸×2、腰3軸、頭部2軸。全身運動と多関節協調の検討基盤。
脚関節最大360N·m、腕関節最大120N·m。数値はメーカー掲載の最大値。
広視野双眼カメラ、マイクアレイ、スピーカーを搭載。人とのインタラクション研究へ。
02 / RESEARCH & APPLICATIONS
ロボット選定では、デモの派手さよりも研究条件・必要なSDK・安全環境を優先します。
全身関節の運動協調、姿勢・動作の評価。独自アルゴリズム実装はH2 EDUの開発条件を事前確認。
頭部可動、視覚情報と音声インターフェースを活かした研究・教育・展示実証。
視覚と全身運動を結びつける検証。オプション計算モジュール・ハンド・ソフトウェアをSKU別に選択。
03 / MODELS & SPECIFICATIONS
両モデルとも31自由度ですが、二次開発・オプション・演算構成が異なります。EDUの具体的なSDK/APIは個別確認が必要です。
基本構成での全身動作・展示やインタラクションの活用を検討。メーカーは標準版の二次開発を非対応と案内。
31 DoF独自アルゴリズムや拡張モジュール等の研究開発用途。二次開発の実施条件は販売・SDK資料で確認。
31 DoF| モデル | H2 標準版 | H2 EDU |
|---|---|---|
| 全身自由度 | 31 DoF | 31 DoF |
| 立位寸法 | 1820 × 456 × 218 mm | 1820 × 456 × 218 mm |
| 重量(バッテリー込み) | 約70 kg | 約70 kg |
| 片脚 / 片腕の自由度 | 6 / 7 DoF | 6 / 7 DoF |
| 腰部 / 頭部の自由度 | 3 / 2 DoF | 3 / 2 DoF |
| 脚関節最大トルク | 360 N·m | 360 N·m |
| 腕関節最大トルク | 120 N·m | 120 N·m |
| 片腕の可搬(参考値) | 定格約7kg / 最大約15kg | 定格約7kg / 最大約15kg |
| バッテリー | 15Ah / 0.972kWh | 15Ah / 0.972kWh |
| 基本演算 | Intel Core i5(PC1) | PC1+開発用PC2構成 |
| 高性能演算モジュール | 基本構成には含まれない | Thor等を選択可能(SKU確認) |
| 視覚 / 音声 | 双眼・マイク・スピーカー | 双眼・マイク・スピーカー |
| 器用なハンド | 標準構成に含まれない | モデル選択が可能 |
| 二次開発 | 非対応 | 対応(SDK範囲確認) |
| 国内価格・納期・保守 | 個別見積・条件確認 | 個別見積・条件確認 |
出典:Unitree H2公式仕様 ↗。関節のトルク・可搬量は姿勢や測定条件で変わります。国内の価格・納期・保証は契約前にご確認ください。
04 / RESEARCH PLATFORM
メーカーが二次開発に対応するのは EDU 版です。制御API、開発PC、演算モジュール、ハンドなどの構成は研究計画に合わせて確認します。
05 / FAQ
別製品です。H2は31自由度の二足人形ロボットです。H2-Dは固定式・移動式の産業向け双腕マニピュレーターで、仕様と用途が異なります。
メーカーは二次開発の対象をH2 EDUと案内しています。ソフトウェア・SDK・制御範囲は必ず購入構成で確認してください。
いいえ。高性能演算モジュールはEDUなどの構成選択項目であり、標準H2に標準搭載と記載することはできません。
モデル、数量、SDK、導入時期、設置環境、検収条件を整理して個別に確認します。メーカー海外価格をそのまま国内価格とみなすことはできません。
NEXT STEP / UNITREE H2