

機上FP4 sparse演算性能
仕様出典 ↗Unitree / ROBOTICS
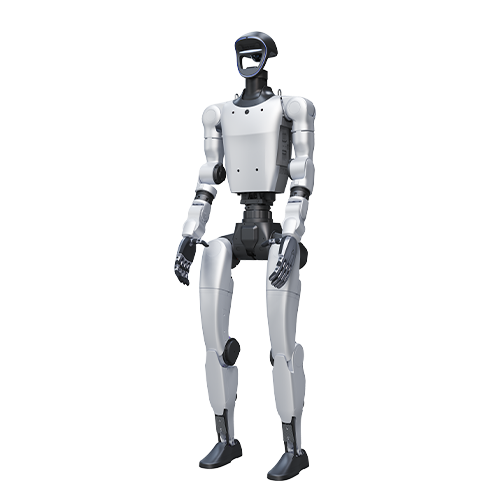
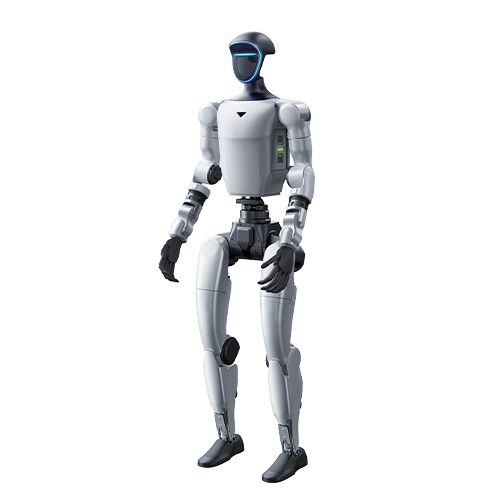
Unitree H2 Plus
高い演算性能と全身制御を、研究から実機展開へ。
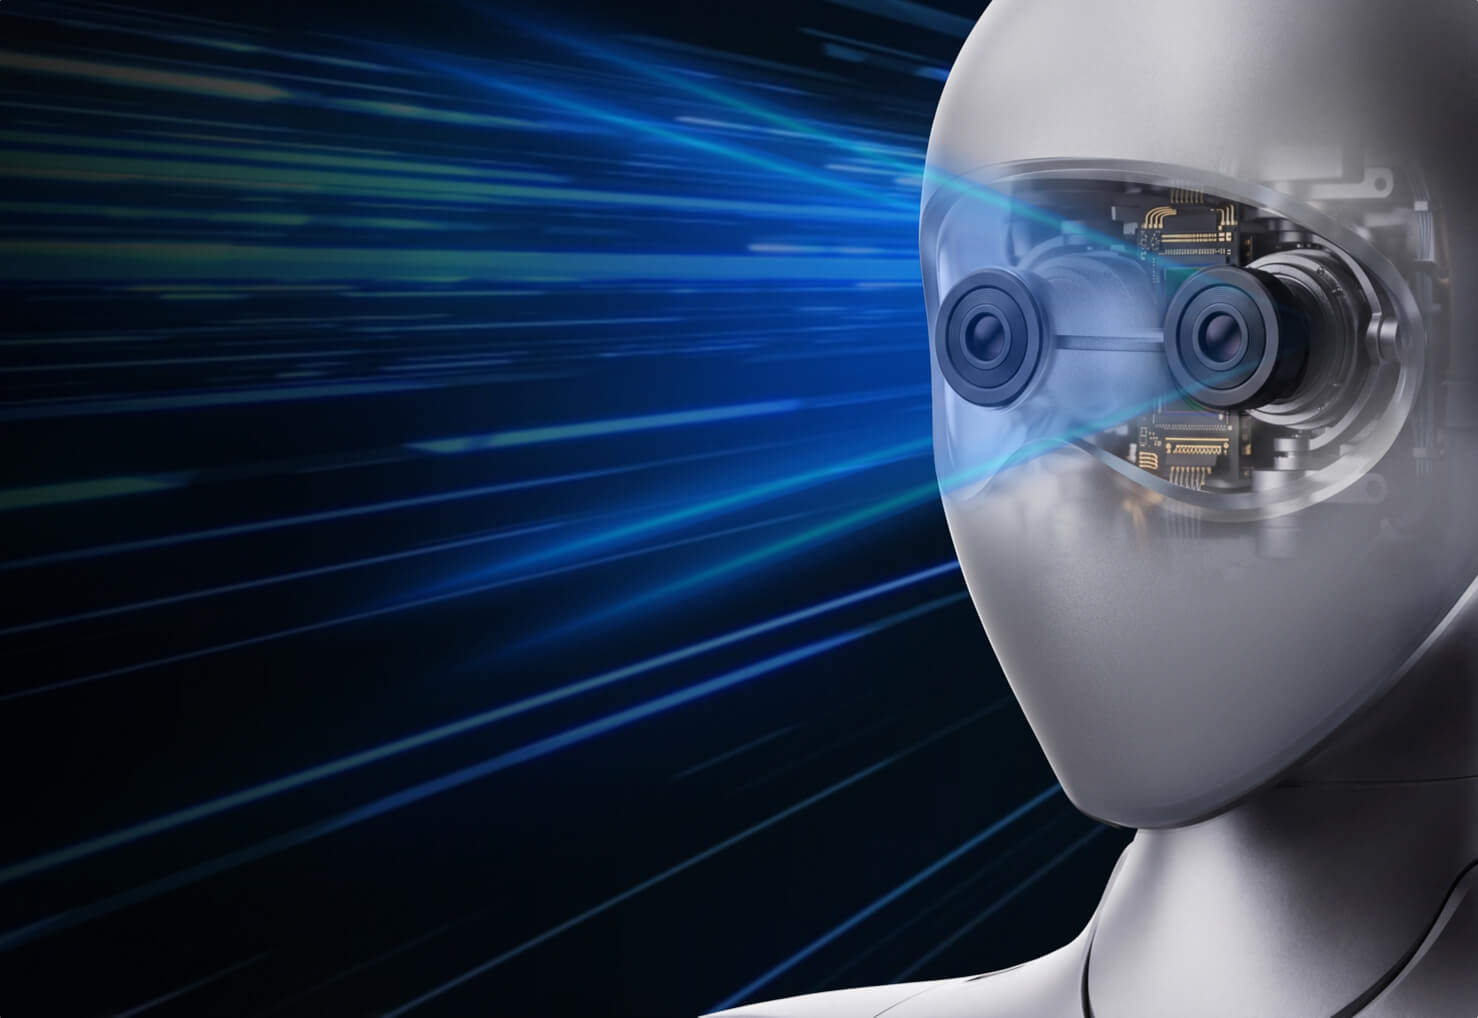
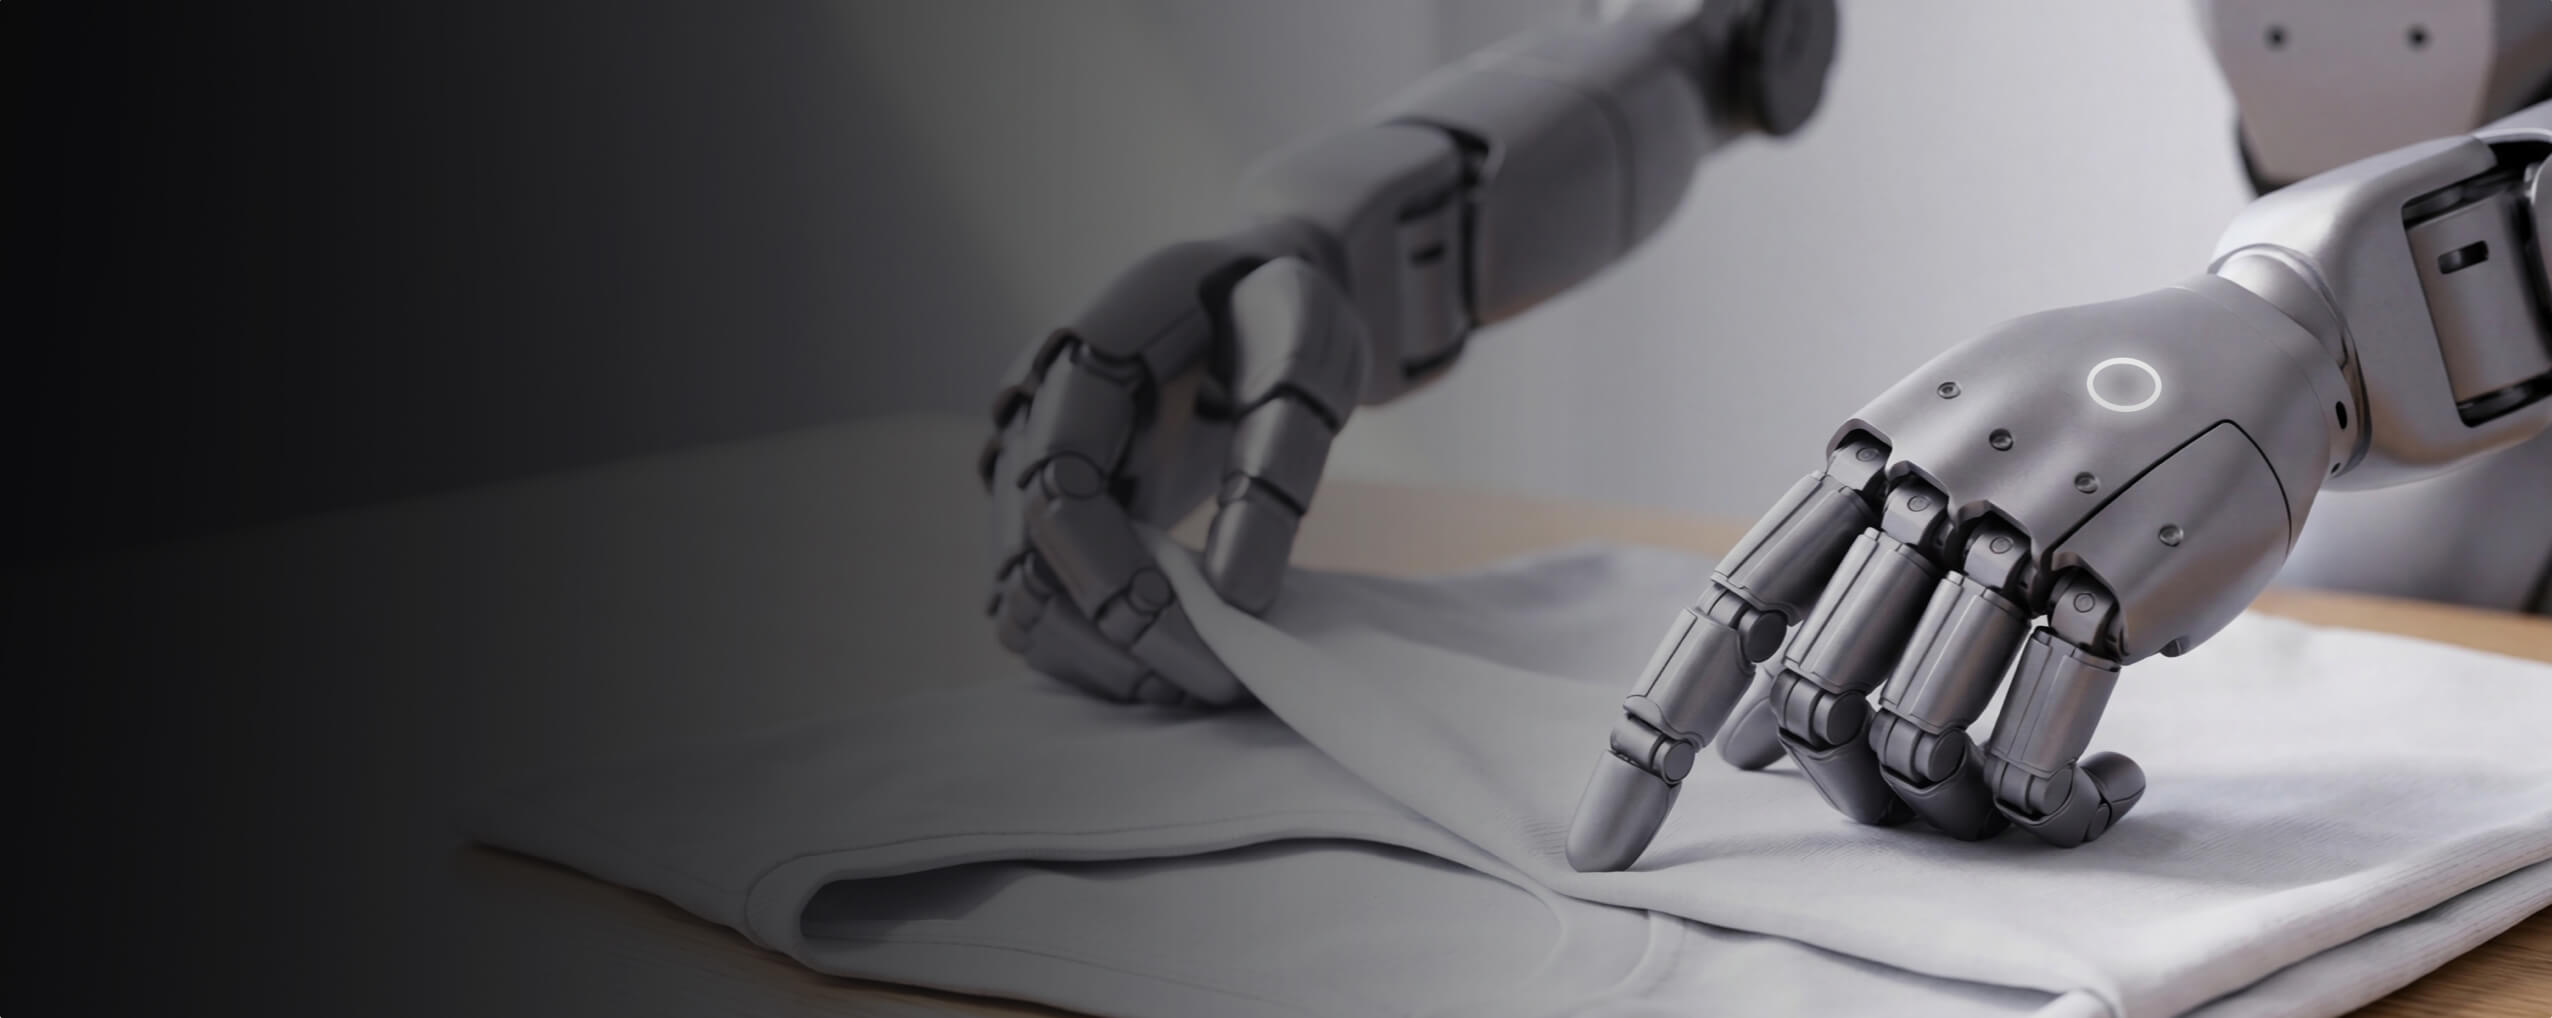
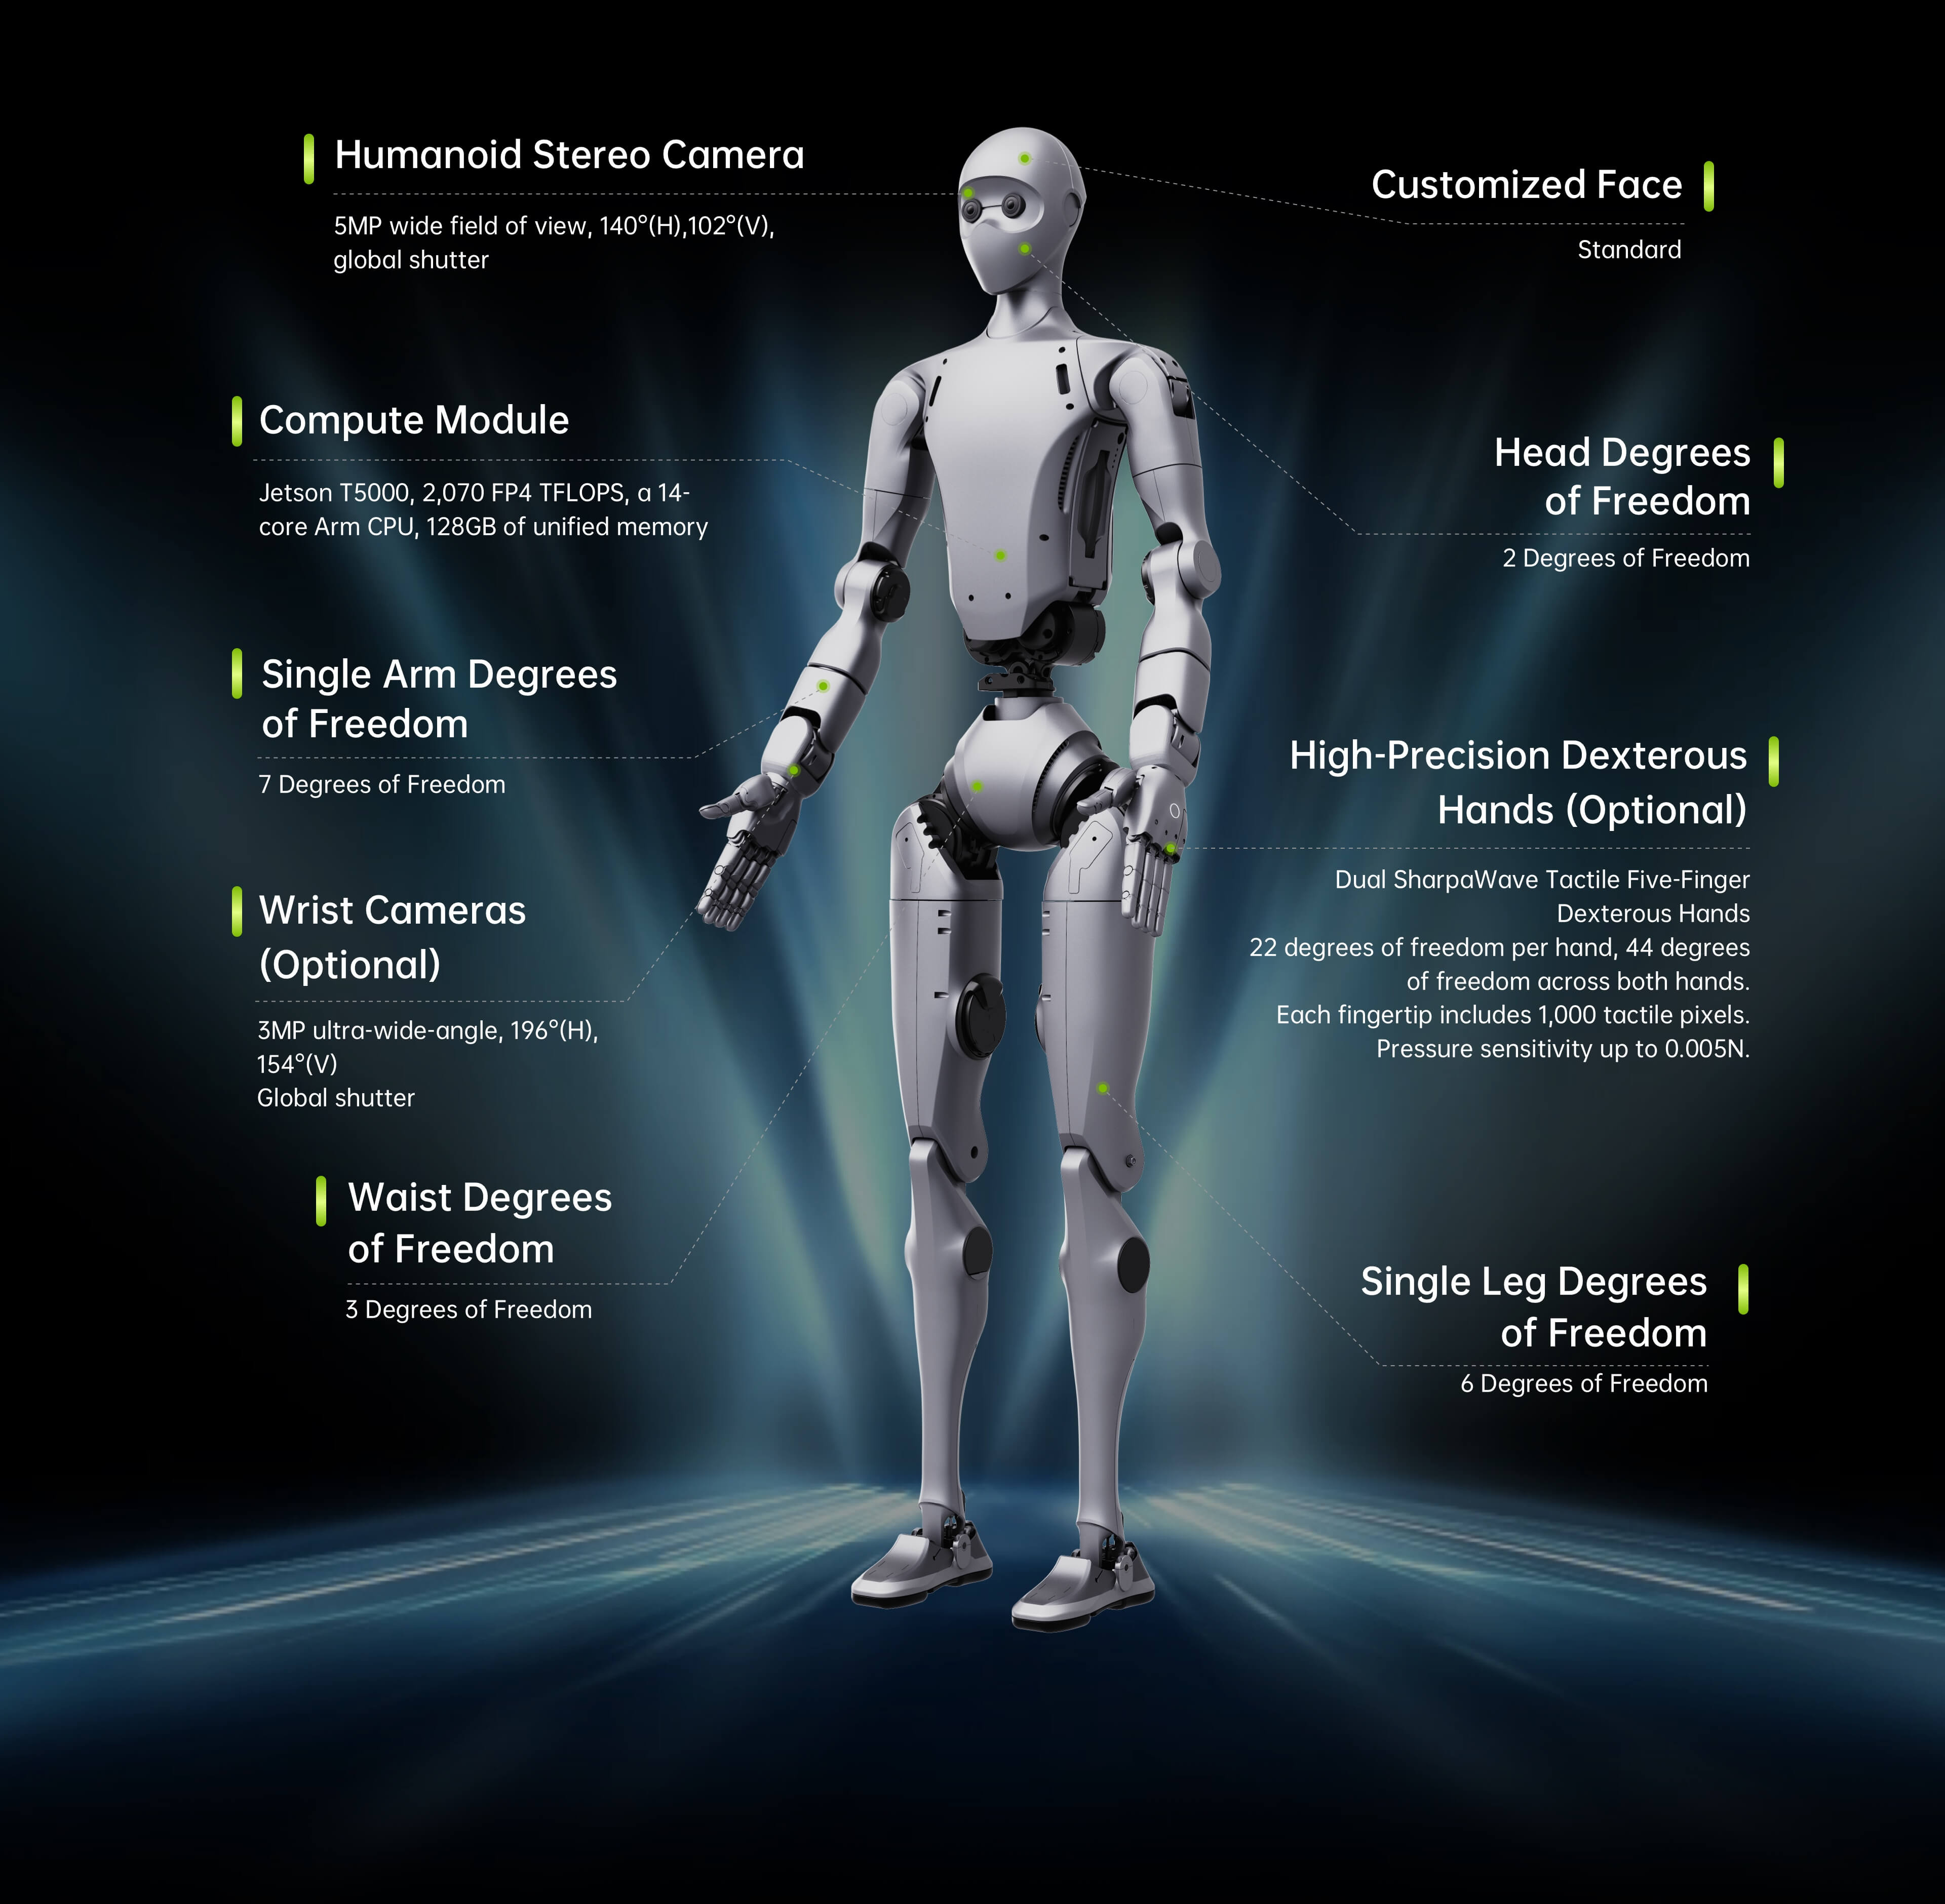
Jetson Thor T5000級の機上演算、広視野の双眼視覚、触覚ハンドの選択肢を備える研究・開発向けフルサイズヒューマノイド。構成ごとの仕様・価格・納期は要確認。
取扱状況:取扱条件確認中 / 価格:見積要確認 / 納期:納期要確認。SDK・保証・仕様は購入構成に応じて確認します。
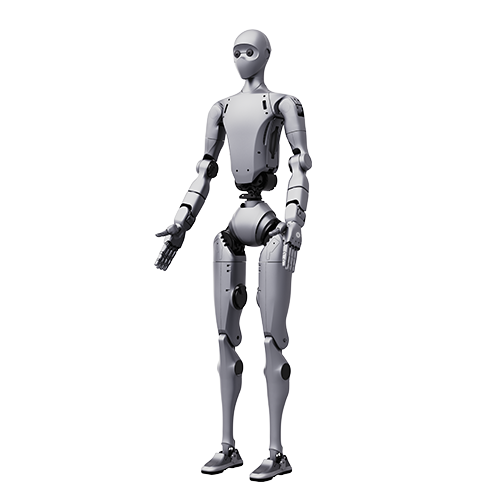
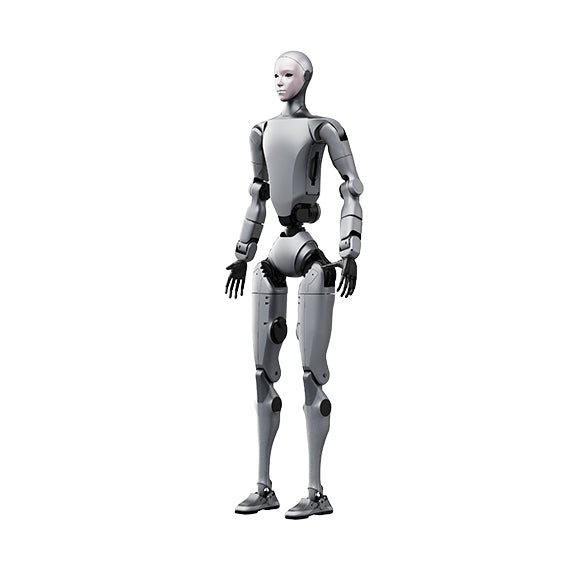
メーカー製品画像。メーカー公式情報 ↗
OFFICIAL MEDIA
公式写真
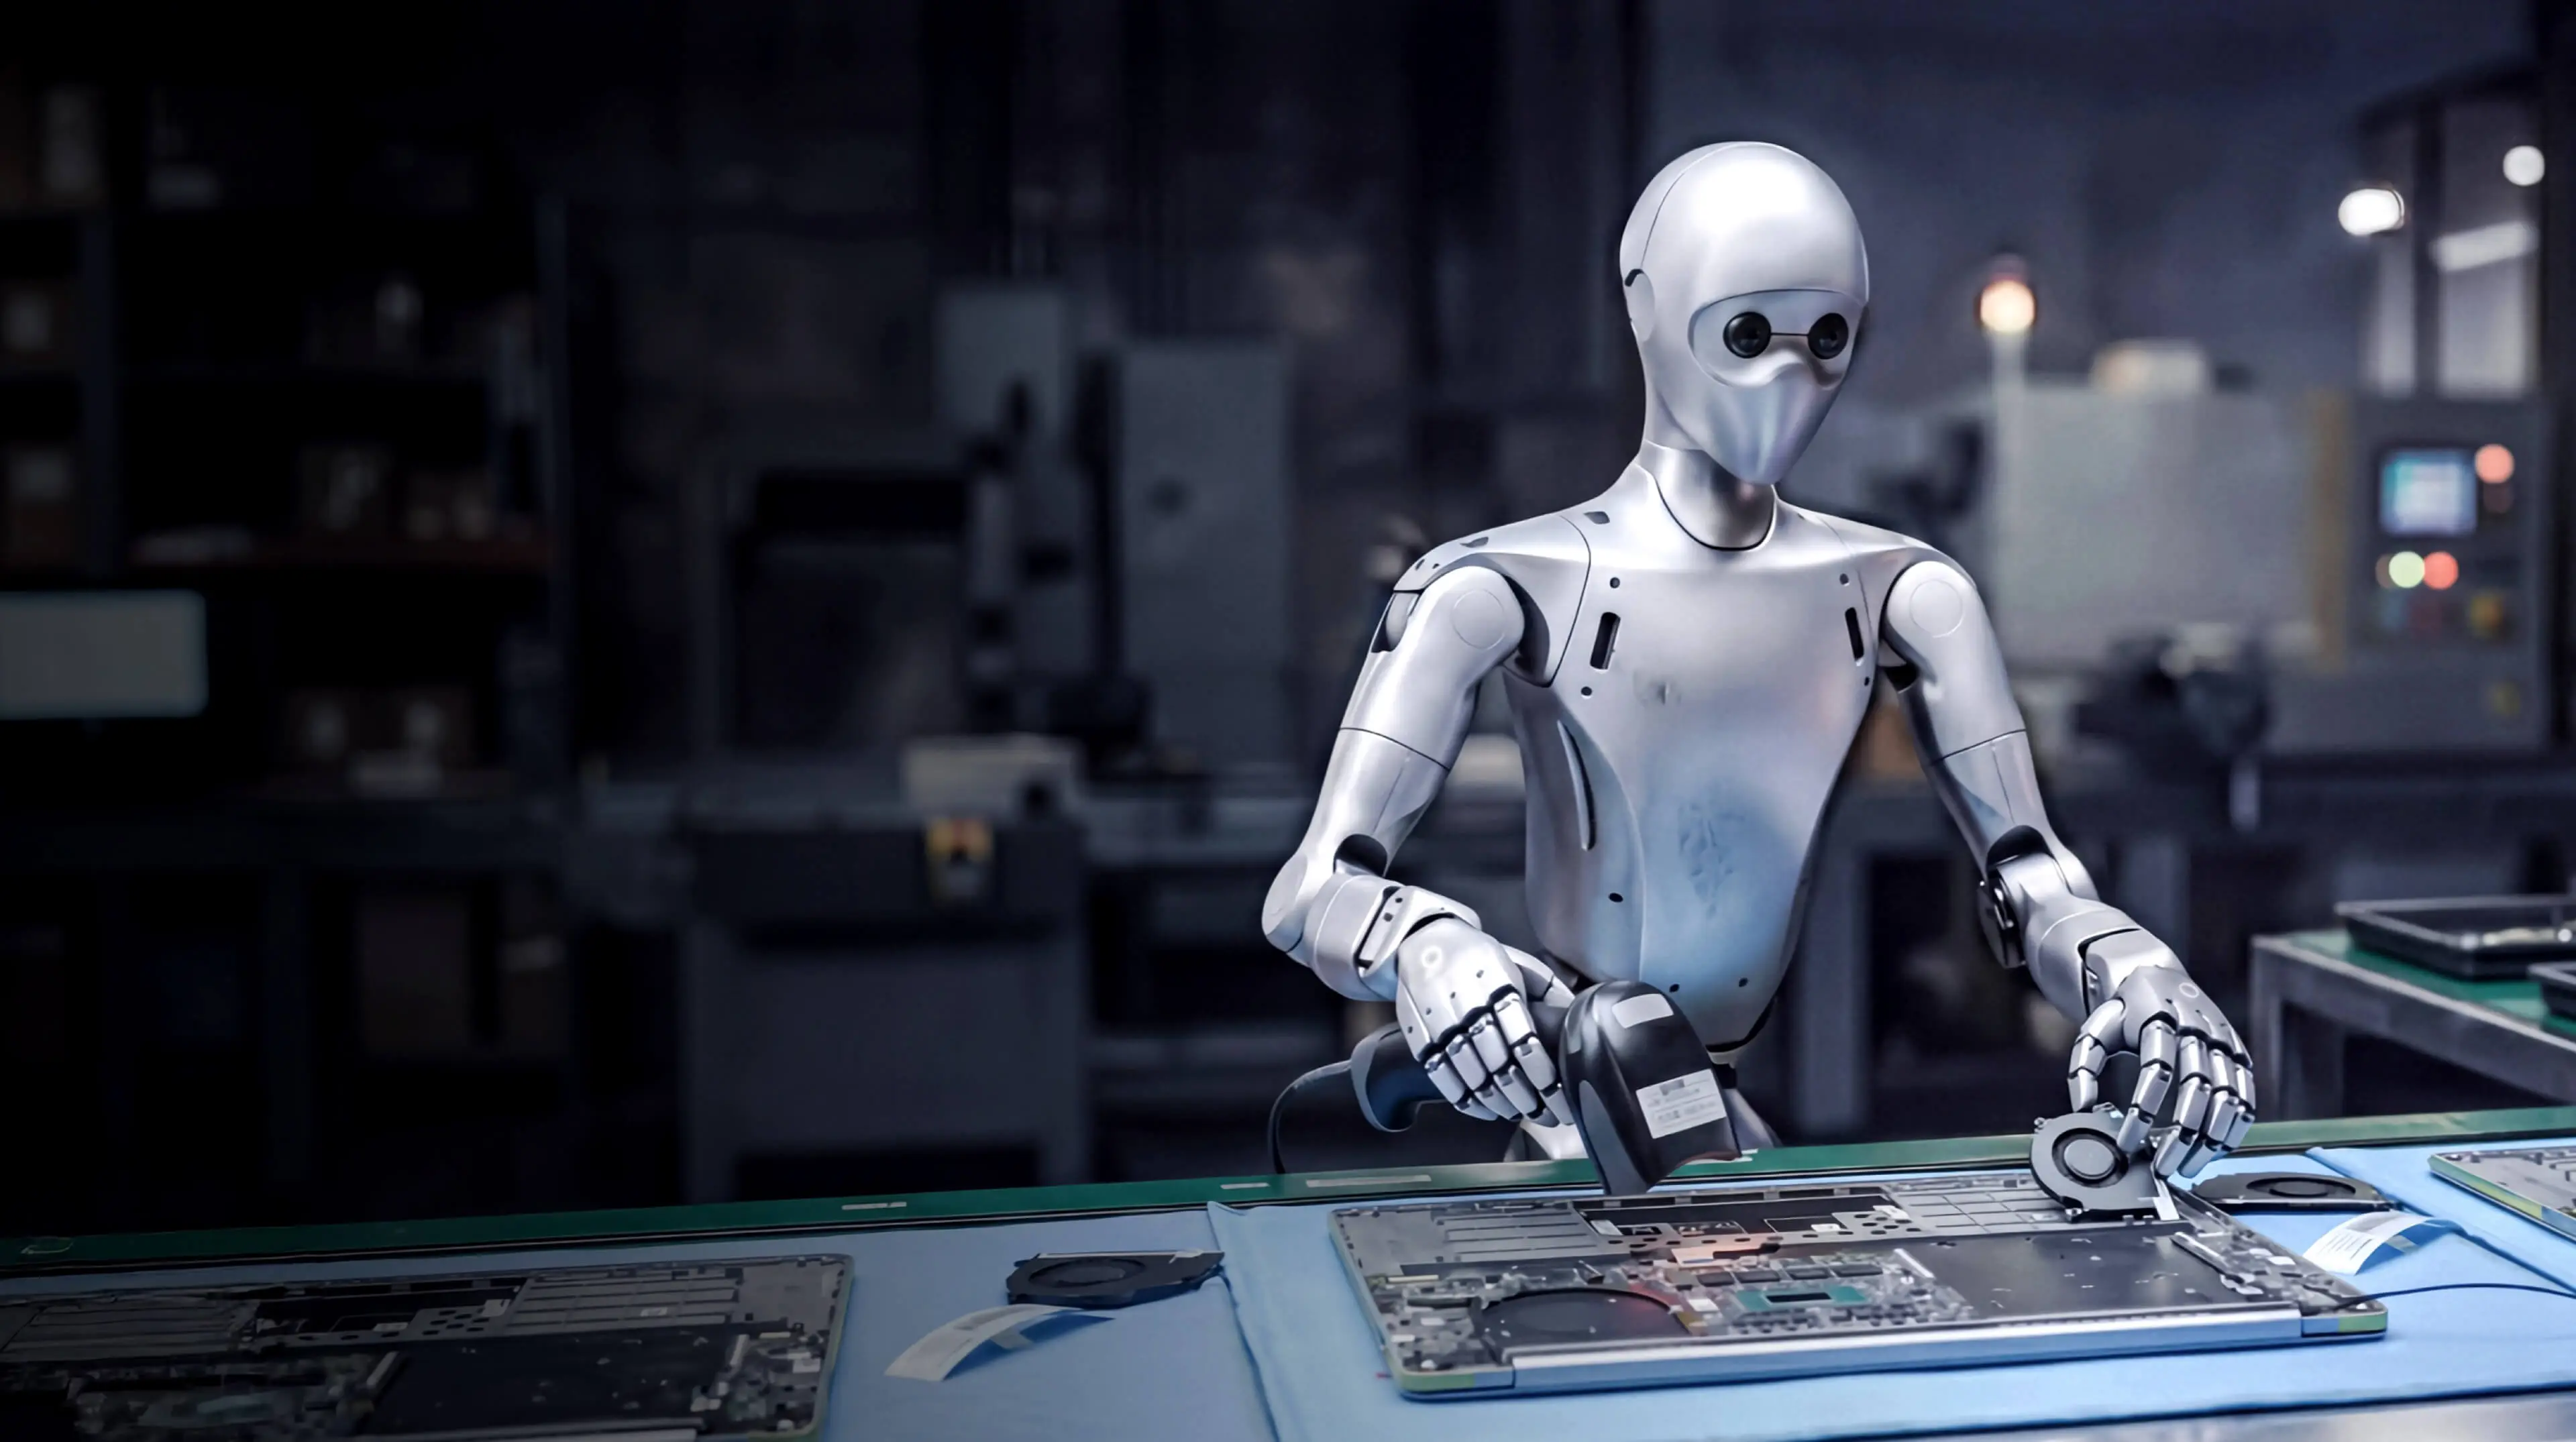
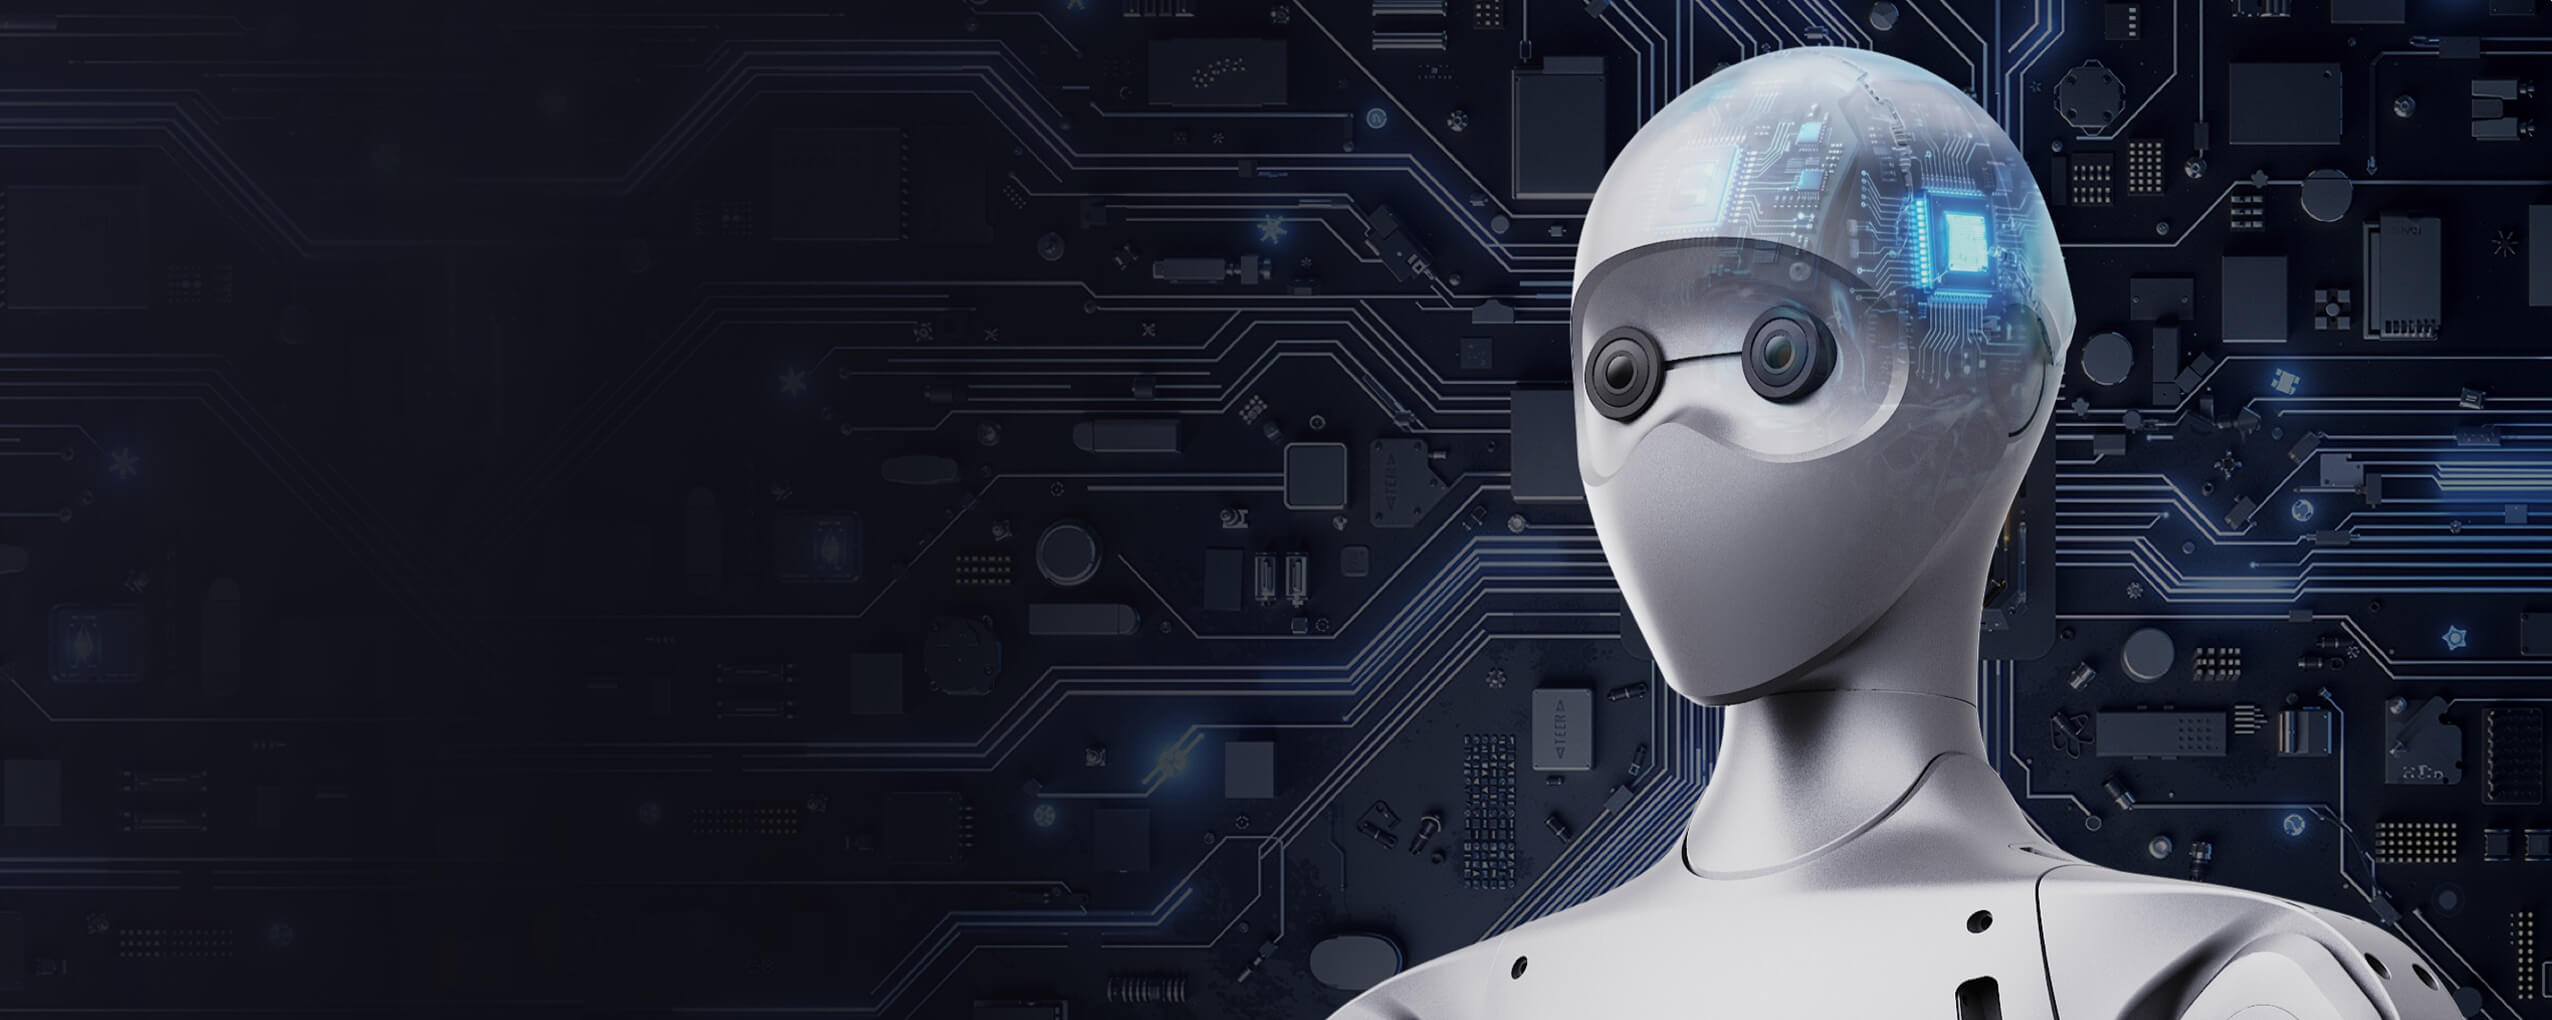
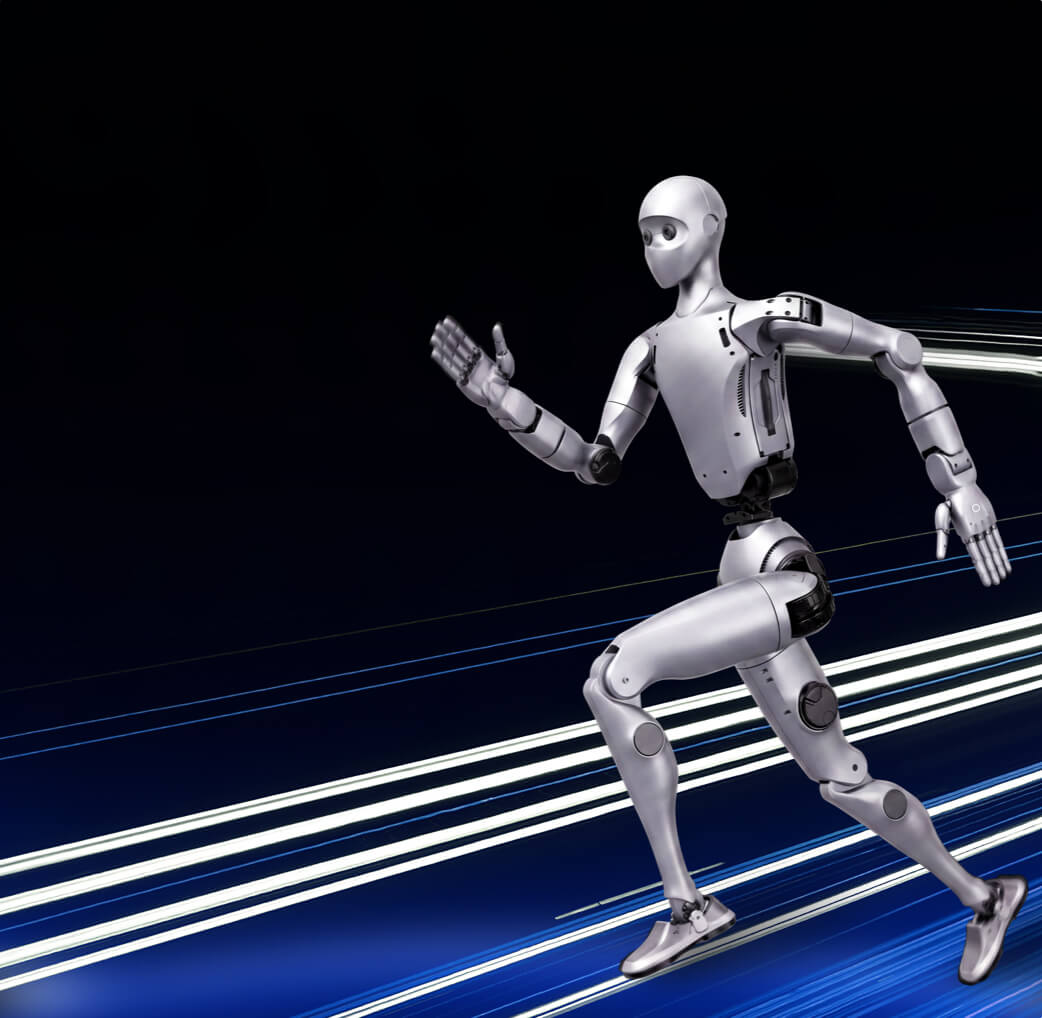
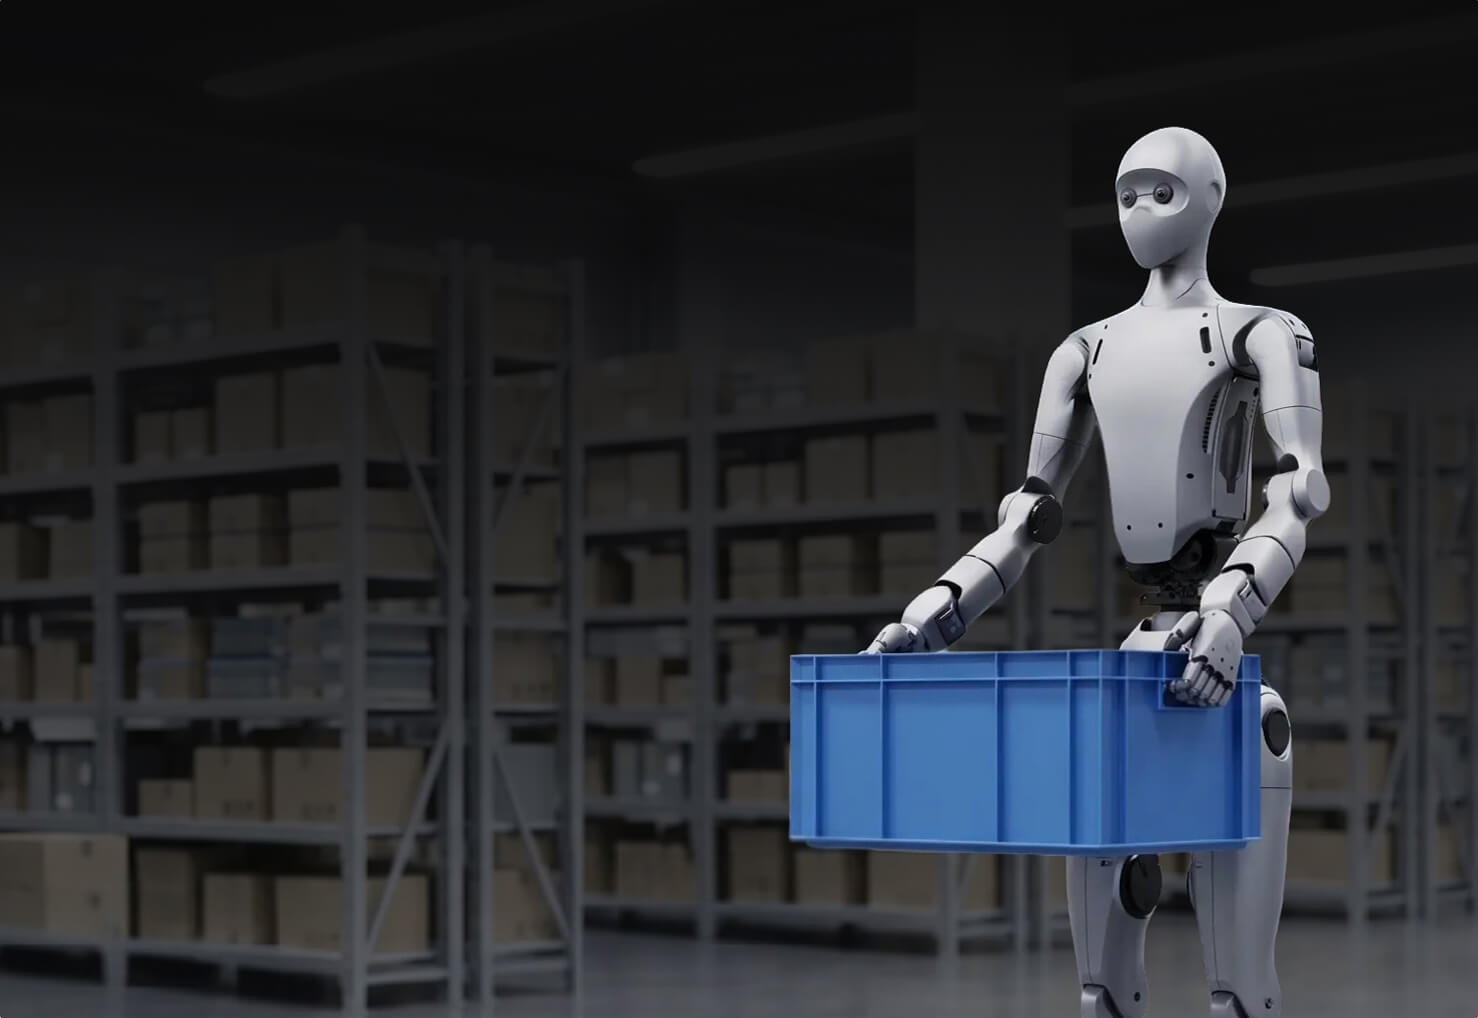
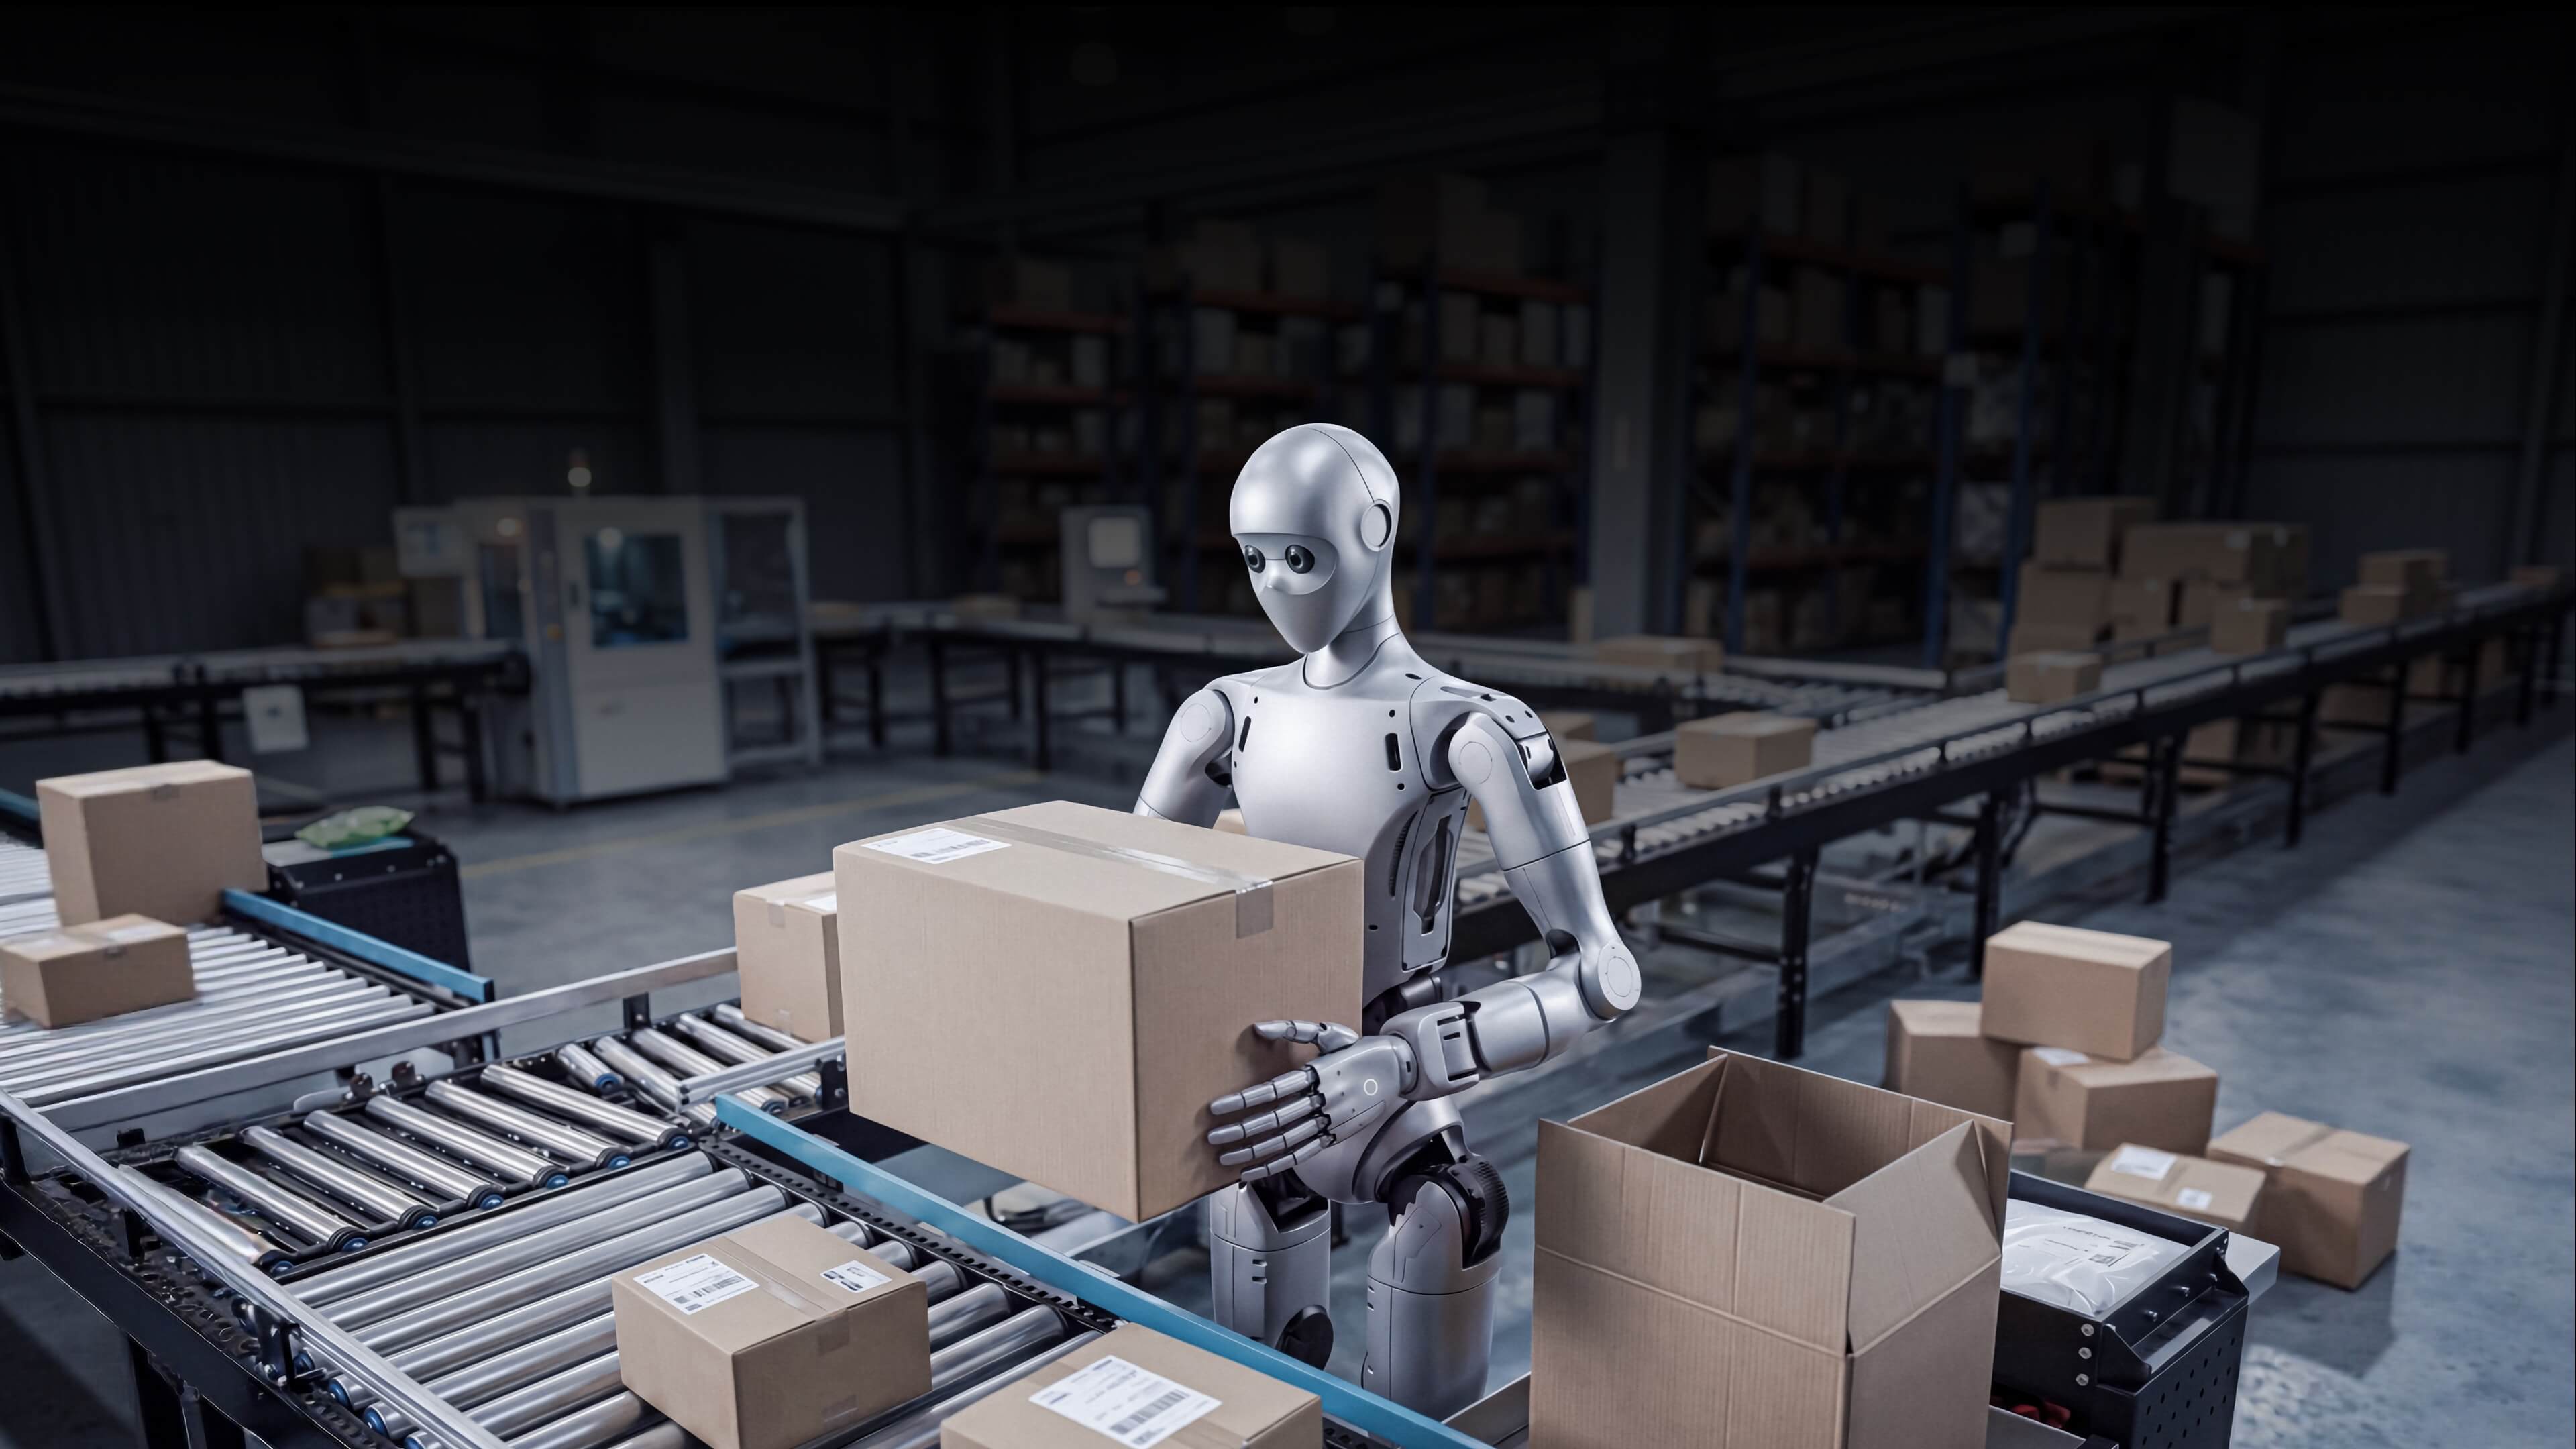
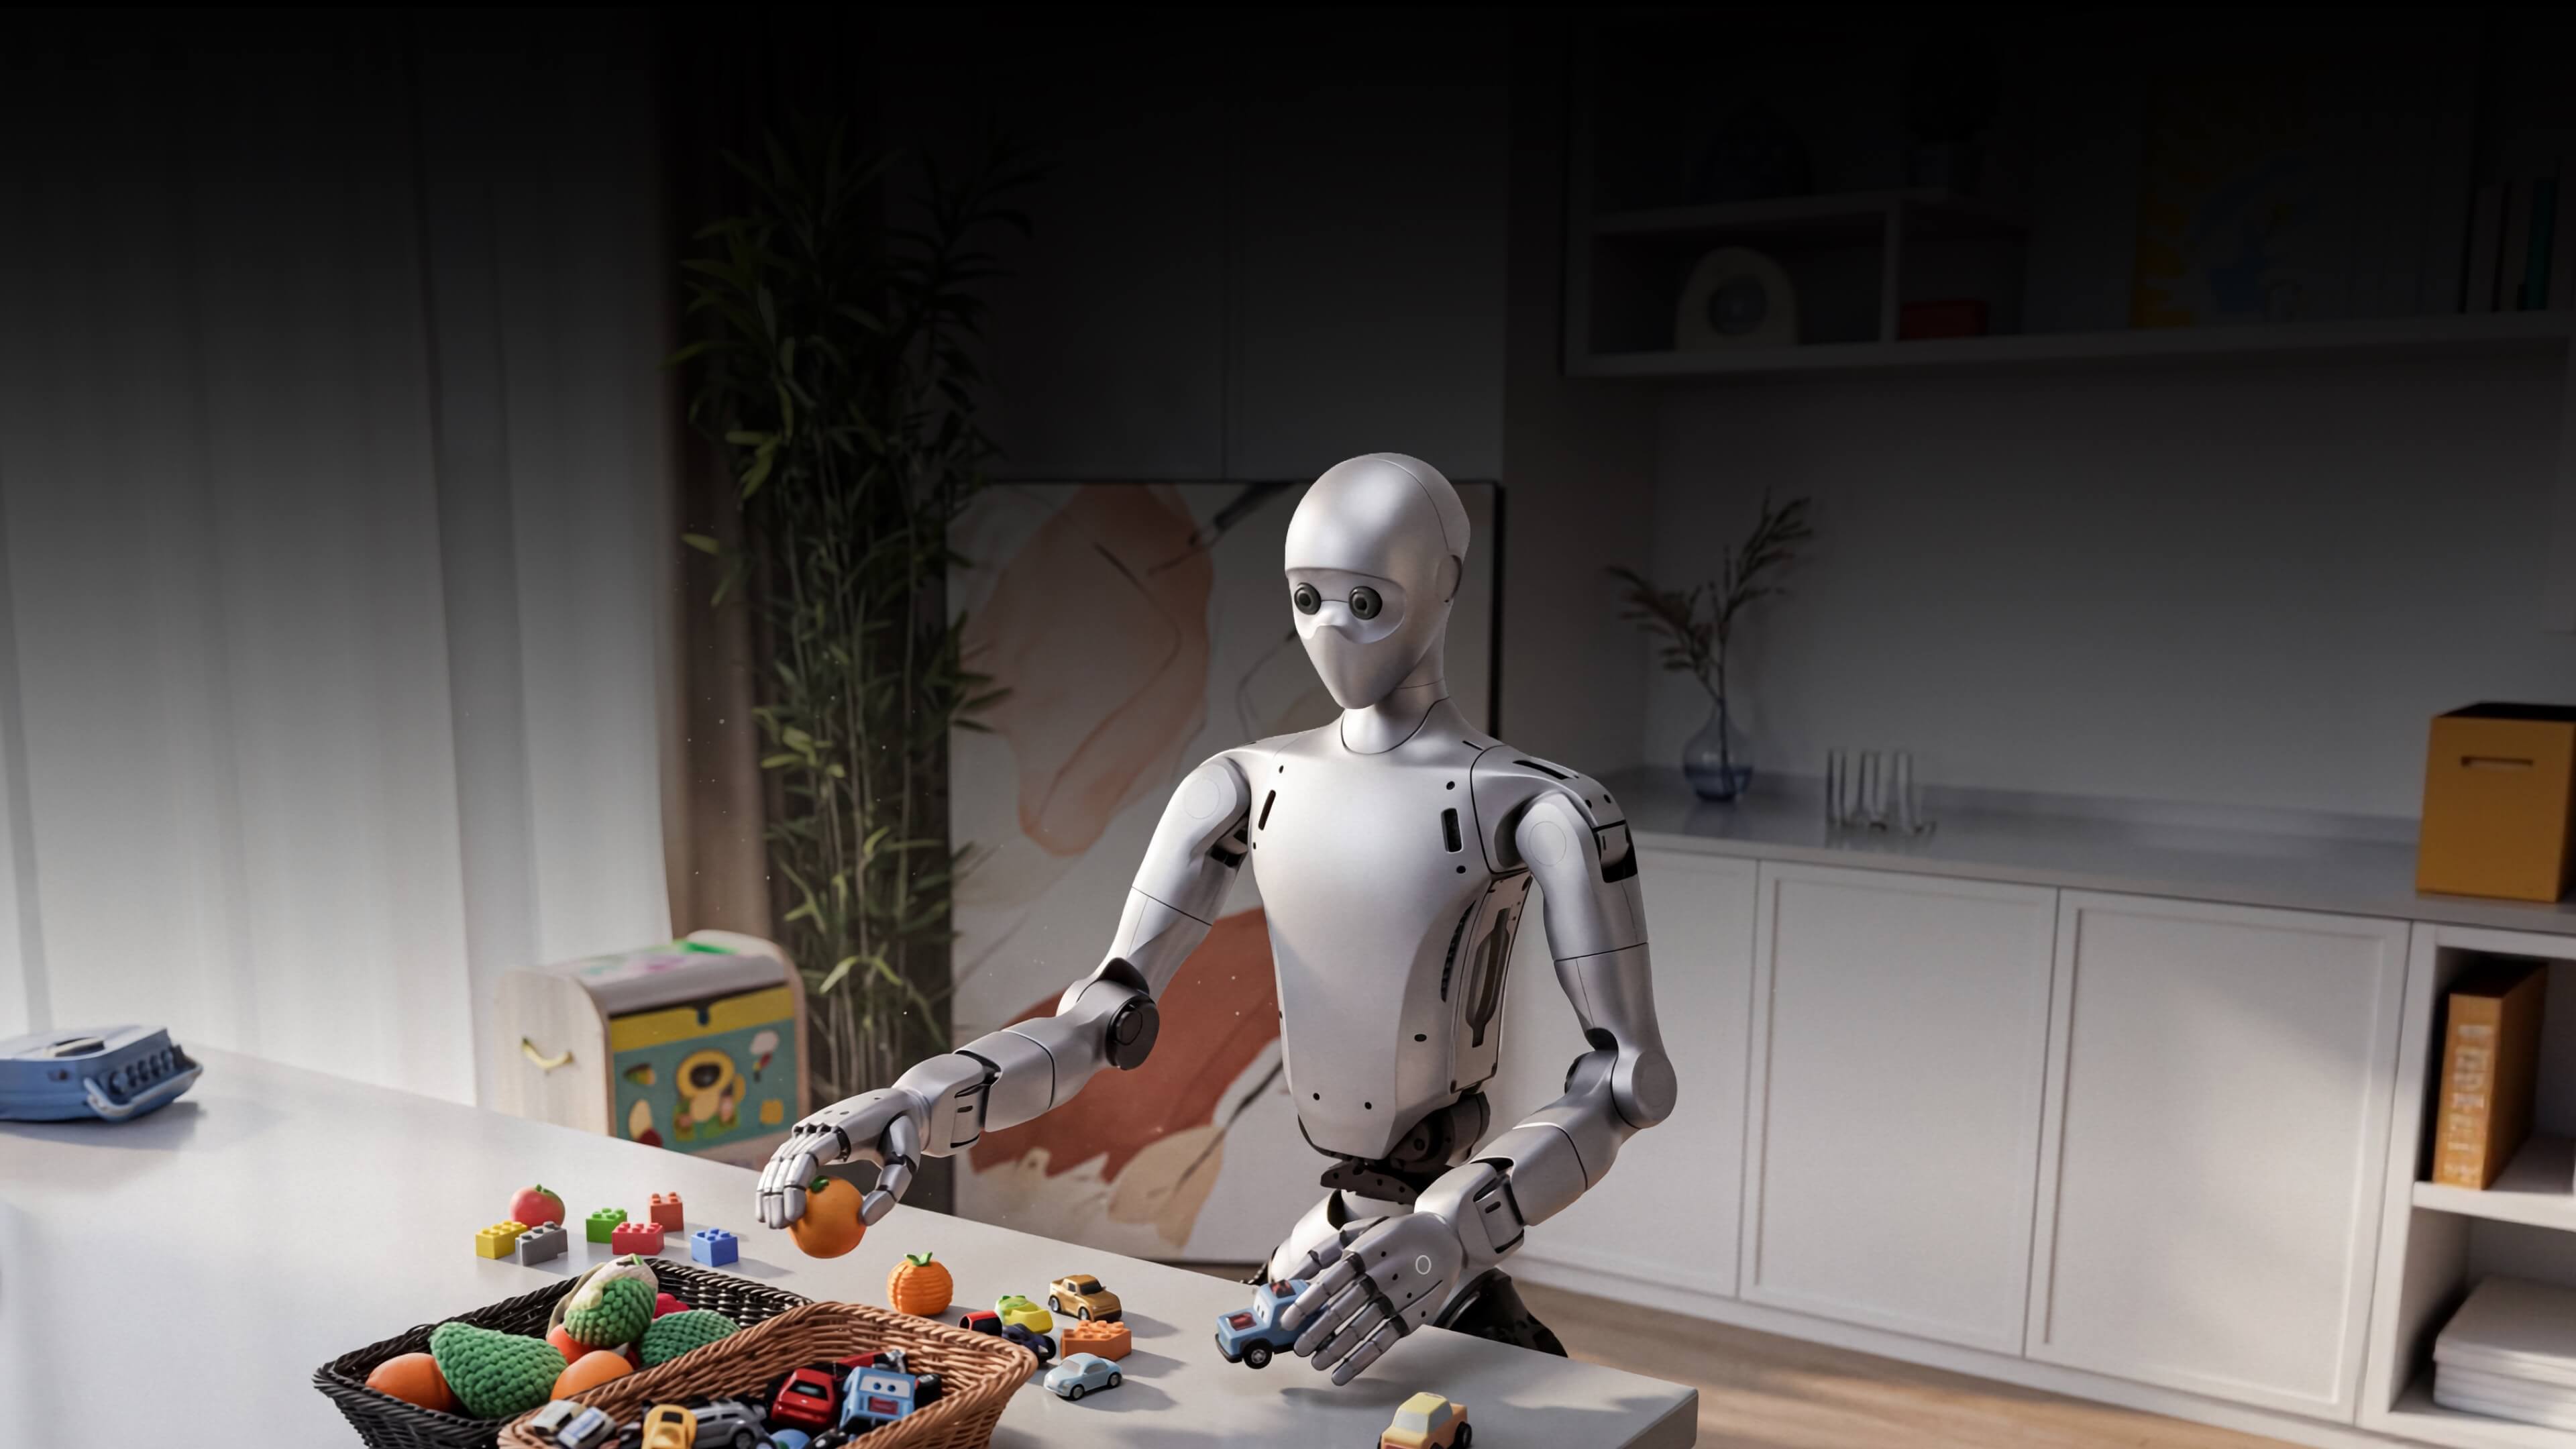
提供された公式製品素材には検証可能な動画がありません。最新の実演情報は メーカー公式ページをご確認ください。
SPECIFICATIONS
メーカー公開仕様
| 機体サイズ(立位) | 1820 × 456 × 218 mm 出典 ↗ |
|---|---|
| 重量(バッテリー込) | 約70 kg 出典 ↗ |
| 関節自由度(手部除く) | 31 出典 ↗ |
| 腰・腕・脚・頭の内訳 | 腰3 / 各腕7 / 各脚6 / 頭2 出典 ↗ |
| アーム最大関節ピークトルク | 120 N·m 出典 ↗ |
| 脚最大関節ピークトルク | 360 N·m 出典 ↗ |
| アーム負荷 | 定格約7 kg / ピーク約15 kg 出典 ↗ |
| 演算モジュール | Jetson Thor / T5000、FP4 sparse 2,070 TFLOPS 出典 ↗ |
| 統合メモリ | 128GB LPDDR5X(機上演算モジュール) 出典 ↗ |
| 知覚センサー | 広視野双眼カメラ、IMU、手首カメラは構成要確認 出典 ↗ |
| バッテリー | 15Ah、0.972kWh、約3時間 出典 ↗ |
| 通信 | Ethernet / Wi-Fi 6 / Bluetooth 5.2 出典 ↗ |
| ハンド | SharpaWave触覚ハンドは選択構成。片手22能動自由度等はオプション仕様 出典 ↗ |
| 二次開発 | メーカーは対応を案内。実際のSDK/開発範囲は構成確認 出典 ↗ |
仕様確認日:2026-10-31。出典: メーカー公式ページ ↗。
FAQ
よくある質問
H2とH2 Plusは同じモデルですか?
別の正式型番です。H2 Plusは開発環境や機上演算・ハンド構成等を含むため、購入時には構成差をメーカーに照会します。
75自由度がすべて標準搭載ですか?
いいえ。31は本体関節、75は触覚ハンドなどを組み合わせた構成例の合計です。ハンドとセンサーのオプション条件を確認してください。
Jetson ThorのFP4 2,070 TFLOPSは実AI処理性能ですか?
メーカーが示すFP4 sparse理論演算性能です。実際のモデル推論速度や消費電力は開発条件で変わります。
日本の大学向けの価格・納期・検収条件は決まっていますか?
見積、運送、保守、SDK、輸入・検収条件は確認が必要です。公式海外価格を国内販売価格として表示しません。
研究に使うSDKやROS2のサポートはありますか?
メーカーは二次開発対応を案内しています。対応バージョン、開放API、ROS2の範囲は販売構成別に確認します。
NEXT STEP / Unitree H2 Plus
Unitree H2 Plus の可能性を、次の一歩へ。
製品写真と公式仕様を確認し、研究・PoCの導入条件を整理します。
01 / OFFICIAL SOURCEメーカー公式情報を見る動画がないため公式仕様へ案内します。詳細を見る →
02 / COMPARE THE HARDWARE仕様を比較するメーカー公開仕様と導入条件を整理します。詳細を見る →
03 / PLAN YOUR NEXT STEP研究・導入を相談する用途、SDK、見積、納期を個別に確認します。詳細を見る →画像出典:Unitree。価格、納期、導入構成は個別に確認します。